控制器(Controller on Board,简称COB)和可编程逻辑控制器(Programmable Logic Controller,简称PLC)都是工业自动化系统中用于控制和监测设备的重要组件,它们在功能、结构和应用场景上存在一些显著的区别:1. 功能差异:COB主要负责车辆的电子控制,如动力系统管理、安全系统监控等,而PLC则广泛应用于各种工业领域,其功能更为广泛,包括顺序控制、运动控制、数据处理等。2. 结构设计:COB通常集成在汽车内部,体积小巧,便于安装在车辆内部,PLC则通常为模块化设计,可以根据需要添加或更换模块以适应不同的应用需求。3. 应用场景:COB主要用于汽车制造和维修过程中,确保车辆的安全和性能,PLC则广泛应用于制造业、物流、交通等多个行业,用于实现复杂的自动化任务。4. 通信方式:COB通常通过CAN总线或其他专用通信协议与车辆其他系统进行通信,PLC则可以通过多种通信接口与其他设备进行数据交换,包括串行通信、网络通信等。5. 成本和易用性:由于COB体积较小,且专为汽车设计,因此其成本相对较低,安装和维护也相对简单,PLC则因其模块化设计和广泛的应用场景,使得其价格和复杂性较高,但
在现代工业自动化中,车载控制器和可编程逻辑控制器(PLC)是两种常见的控制设备,它们各自扮演着重要的角色,这两种设备之间有什么区别呢?让我们来详细探讨一下。
从功能上来看,车载控制器主要用于汽车的电子系统,包括发动机控制、动力传动控制、车身控制等,而PLC则广泛应用于各种工业控制系统中,如制造业、电力系统、水处理系统等,可以说车载控制器更侧重于汽车领域的应用,而PLC则更为通用。
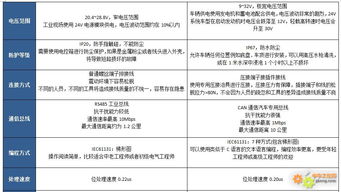
我们可以通过一个简单的表格来对比两者的主要区别:
| 类别 | 车载控制器 | PLC |
|---|---|---|
| 应用领域 | 汽车电子系统 | 工业控制系统 |
| 功能特点 | 发动机控制、动力传动控制、车身控制等 | 通用性强,可用于多种工业场合 |
| 编程语言 | 专用于汽车领域的编程语言(如VAJI) | 通用编程语言(如梯形图、指令表) |
| 硬件结构 | 专为汽车设计,可能包含特定的接口和通信协议 | 通用,硬件结构多样,根据应用场景而定 |
我们来回答一些常见的问答问题,以加深理解:
Q1: 车载控制器和PLC在汽车中都有什么作用? A1: 车载控制器主要负责汽车的电子系统,如发动机控制、动力传动控制、车身控制等,确保汽车的安全、稳定运行,PLC则用于工业控制系统中,通过编程实现对生产过程的控制和管理。
Q2: 车载控制器和PLC在编程方面有什么不同? A2: 车载控制器通常使用专用于汽车领域的编程语言(如VAJI),这些语言更贴近汽车系统的实际应用,而PLC则可以使用通用编程语言(如梯形图、指令表),编程灵活性更高。
Q3: 车载控制器和PLC在硬件结构上有什么不同? A3: 车载控制器的设计通常针对汽车的特殊需求,可能包含特定的接口和通信协议,而PLC的硬件结构则更加多样化,可以根据不同的应用场景进行选择。
我们可以通过一个案例来解释这两种设备的区别,假设我们正在设计一款新型电动汽车,需要对其电池管理系统进行控制,在这种情况下,我们可以选择使用车载控制器来实现这一功能,因为它专门针对电动汽车的电池管理系统进行了优化,我们也可以使用PLC来实现其他工业场合中的电机控制、温度监测等功能,因为PLC具有很高的通用性。
车载控制器和PLC虽然都是用于控制设备的设备,但它们在功能、应用领域和编程方面存在明显的区别,在选择适合的设备时,我们需要根据具体的应用场景和需求
扩展阅读:
车载控制器与PLC概述
车载控制器和PLC是现代汽车电子技术中的重要组成部分,它们在汽车智能化、自动化控制领域发挥着关键作用,车载控制器和PLC在功能、应用场景、技术特点等方面存在明显的区别,下面我们将通过表格和问答说明的方式详细解释两者的区别。
车载控制器与PLC的区别
功能定位
(1)车载控制器:
车载控制器是汽车电子设备中的核心部件,负责接收传感器信号、控制执行器、协调各个系统之间的通信,它通常集成有传感器接口、执行器接口、通信接口等,能够实现对车辆各种功能的控制。
(2)PLC(可编程逻辑控制器):
PLC是一种可编程的数字逻辑控制器,主要用于工业自动化控制,它具有高度的灵活性、可扩展性,能够实现对生产过程的自动化控制,PLC广泛应用于工业自动化领域,如生产线控制、物流运输、能源管理等领域。
技术特点
(1)车载控制器技术特点:
a. 高度集成化:车载控制器通常采用微处理器和嵌入式系统技术,实现高度的集成化。
b. 多功能集成:车载控制器能够实现对车辆各种功能的控制,包括但不限于驾驶辅助系统、能源管理、安全系统等。
c. 实时性要求高:车载控制器需要具备较高的实时性能,能够快速响应各种传感器信号和执行器动作。
(2)PLC技术特点:
a. 编程灵活:PLC采用编程语言进行编程,具有高度的灵活性,可以根据不同的应用场景进行定制化开发。
b. 可靠性高:PLC具有较高的可靠性,能够保证生产过程的稳定运行。
c. 扩展性强:PLC具有较高的扩展性,可以方便地接入各种输入输出设备,满足不同的应用需求。
应用场景对比
(1)车载控制器应用场景:
a. 自动驾驶系统:车载控制器是自动驾驶系统中的重要组成部分,负责接收传感器信号、控制车辆的各种驾驶功能。
b. 智能驾驶辅助系统:车载控制器能够实现对车辆行驶过程中的各种辅助功能,如自适应巡航控制、车道保持辅助等。
c. 能源管理:车载控制器能够实现对车辆能源的监控和管理,包括充电、放电等环节。
(2)PLC应用场景:
a. 生产线控制:PLC广泛应用于工业自动化领域,用于实现对生产线各个环节的控制。
b. 物流运输:PLC可以实现对物流运输过程中的各种自动化控制,提高物流运输效率和质量。
案例说明:以某汽车制造商的智能驾驶辅助系统为例,展示车载控制器和PLC的应用场景,在该智能驾驶辅助系统中,车载控制器负责接收传感器信号、控制车辆的各种驾驶功能,如自适应巡航控制、车道保持辅助等,而PLC则负责实现整个系统的自动化控制,包括数据处理、算法实现等环节,通过使用PLC,该智能驾驶辅助系统能够实现更高的自动化程度和稳定性,提高驾驶安全性和舒适性。
车载控制器与PLC的区别问答说明
Q1:车载控制器和PLC在功能上有什么区别? A1:车载控制器和PLC在功能上存在明显的区别,车载控制器主要负责实现对车辆各种功能的控制,包括驾驶辅助系统、能源管理、安全系统等,而PLC则主要用于工业自动化控制,具有高度的灵活性、可扩展性,能够实现对生产过程的自动化控制。
Q2:车载控制器和PLC在技术特点上有什么不同? A2:车载控制器和PLC在技术特点上存在明显的不同,车载控制器通常采用微处理器和嵌入式系统技术,实现高度的集成化;同时具有实时性要求高、多功能集成等特点,而PLC则具有编程灵活、可靠性高、扩展性强等特点。
相关案例解释
某汽车制造商的智能驾驶辅助系统案例:该智能驾驶辅助系统采用了先进的车载控制器和PLC技术,实现了对车辆自动驾驶功能的控制,车载控制器通过接收传感器信号,控制车辆的自动驾驶系统,包括自适应巡航控制、车道保持辅助等功能;而PLC则负责实现整个系统的自动化控制,包括数据处理、算法实现等环节,确保系统的稳定性和可靠性,该案例展示了车载控制器和PLC在汽车智能化领域的应用前景和发展趋势。
车载控制器和PLC在功能定位、技术特点和应用场景等方面存在明显的区别,通过了解两者的区别,我们可以更好地理解汽车电子技术的发展和应用前景,在实际应用中,需要根据具体的应用场景和需求选择合适的设备和技术方案,提高生产效率和产品质量。