:在现代自动化控制系统中,机器人控制器与可编程逻辑控制器(PLC)的高效链接是实现精确控制和优化生产流程的关键,本文将探讨如何通过使用先进的通信协议、硬件接口以及软件编程技术来实现这一目标,我们将介绍PLC的基本结构和功能,以及机器人控制器的工作原理,我们将讨论各种工业标准通信协议,如Modbus、Profinet等,以及它们在连接不同系统时的优势和局限性,我们将深入分析硬件接口设计,包括接口类型选择、信号转换技术和电源管理策略,我们将讨论软件编程技术,包括编程语言的选择、程序开发工具的应用以及实时数据处理的方法,通过这些方法,我们可以确保机器人控制器与PLC之间的通信高效、稳定,从而提高整个自动化系统的运行效率和可靠性
本文目录导读:
在现代工业自动化中,机器人控制器和可编程逻辑控制器(PLC)是两种关键的控制设备,它们各自扮演着不同的角色,但协同工作可以极大地提升生产效率和安全性,如何实现这两种设备的高效链接呢?下面,我将通过表格的形式,详细解释机器人控制器与PLC连接的步骤、注意事项以及一个实际案例来说明这一过程。
第一步:硬件准备
确保你的机器人控制器和PLC都配备了相应的接口,这些接口包括RS232、RS485、以太网等,如果你使用的是Modbus协议,那么你可能需要一个Modbus转以太网转换器(如RTU-9100)。
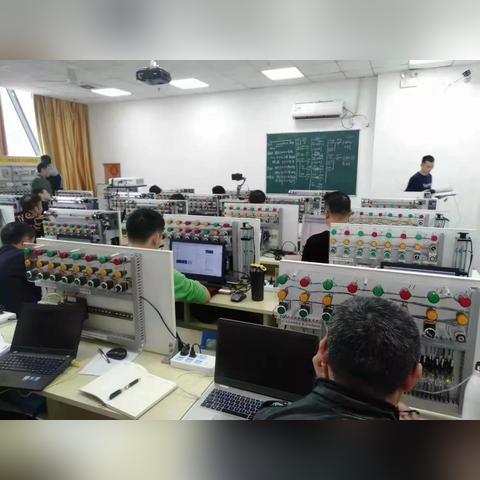
第二步:软件配置
你需要在PLC上配置网络参数,以便它能够接收来自机器人控制器的数据,这通常涉及到在PLC的软件界面中添加新的网络地址和端口。
第三步:通信协议设置
根据机器人控制器和PLC之间的通信需求,选择合适的通信协议,如果两者都是基于Modbus的,那么它们可以直接使用相同的通信协议进行数据交换,但如果它们分别支持不同的协议,你可能需要使用中间件或转换器来实现数据的转换。
第四步:测试连接
在硬件和软件都配置完成后,进行一次全面的测试,以确保两者之间的连接无误,你可以编写一个简单的脚本,让机器人控制器向PLC发送一些命令,然后观察PLC是否能够正确地接收并执行这些命令。
第五步:日常维护
为了确保连接的稳定性,定期检查硬件连接和软件配置是非常重要的,还需要关注PLC和机器人控制器的固件更新,以确保它们都能运行最新的功能和安全补丁。
案例分析:智能工厂中的机器人与PLC协作
在一个典型的智能工厂中,机器人控制器负责控制机器人手臂的运动,而PLC则处理生产过程中的各种传感器数据,为了实现高效的生产流程,这两个系统需要紧密地协同工作。
假设有一个生产线上的机器人需要根据实时的生产数据调整其操作,机器人控制器会将这个信息转换为数字信号,并通过以太网发送给PLC,PLC收到信号后,会根据这些数据调整生产线的速度或者改变机器的工作模式。
在这个案例中,机器人控制器和PLC之间的高效链接是通过Modbus协议实现的,这种协议使得它们能够轻松地交换数据,并且因为Modbus协议的开放性,使得第三方设备也能够与之通信。
要实现机器人控制器与PLC的高效链接,你需要做好硬件的准备和配置,选择合适的通信协议,并进行充分的测试,通过案例分析,我们可以看到,无论是在工业生产还是其他领域,这种高效的连接方式都是
扩展阅读:
随着工业自动化程度的不断提高,机器人控制器和PLC(可编程逻辑控制器)在工业生产中的应用越来越广泛,它们之间的连接是实现自动化生产的关键环节,本文将为您详细介绍机器人控制器与PLC的连接方法,并通过实际案例进行分析,帮助您更好地理解和应用。
机器人控制器与PLC的连接方法
通信协议
机器人控制器与PLC之间的连接主要依靠通信协议实现,常见的通信协议有Modbus、Profinet、EtherCAT等,以下表格列举了部分通信协议的特点:
| 通信协议 | 传输速率 | 传输距离 | 应用场景 |
|---|---|---|---|
| Modbus | 6Kbps-1.5Mbps | 2km | 广泛应用于工业自动化领域 |
| Profinet | 100Mbps-2Gbps | 100m | 主要应用于工业自动化领域 |
| EtherCAT | 100Mbps-1Gbps | 100m | 主要应用于高速、高精度自动化领域 |
连接方式
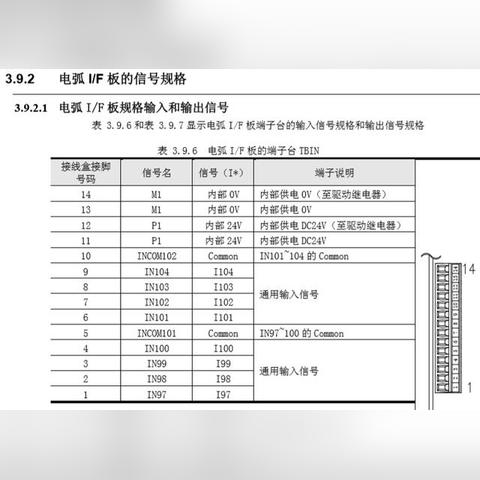
机器人控制器与PLC的连接方式主要有以下几种:
(1)有线连接:通过RS-232、RS-485、以太网等有线方式连接。
(2)无线连接:通过Wi-Fi、蓝牙、ZigBee等无线方式连接。
(3)现场总线连接:通过现场总线如Profibus、CAN等连接。
以下表格列举了部分连接方式的特点:
| 连接方式 | 优点 | 缺点 |
|---|---|---|
| 有线连接 | 传输稳定、速度快 | 布线复杂、成本高 |
| 无线连接 | 布线简单、成本低 | 传输速率相对较低、易受干扰 |
| 现场总线连接 | 传输速率高、抗干扰能力强 | 成本较高、安装复杂 |
案例分析
案例背景
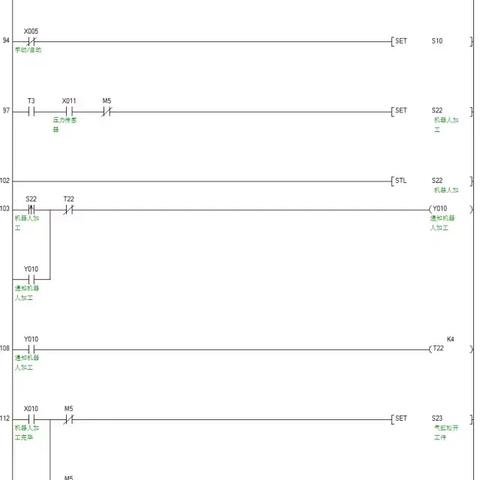
某工厂采用ABB机器人进行焊接作业,需要将机器人焊接数据传输至PLC进行实时监控,机器人控制器采用ABB的RC+控制器,PLC采用西门子的S7-1200。
解决方案
(1)选择通信协议:由于ABB机器人控制器支持Modbus协议,而西门子PLC也支持Modbus协议,因此选择Modbus协议作为连接协议。
(2)连接方式:采用以太网有线连接方式,将机器人控制器与PLC连接至同一网络。
(3)编程实现:在ABB机器人控制器中编写Modbus通信程序,将焊接数据发送至PLC;在PLC中编写Modbus接收程序,接收机器人控制器发送的数据,并进行实时监控。
实施效果
通过以上方案,成功实现了机器人控制器与PLC的连接,实现了焊接数据的实时监控,该方案具有以下优点:
(1)降低了系统成本,避免了复杂的布线。
(2)提高了数据传输的稳定性,保证了生产过程的顺利进行。
(3)便于系统维护和扩展。
本文详细介绍了机器人控制器与PLC的连接方法,并通过实际案例进行了分析,在实际应用中,应根据具体需求选择合适的通信协议和连接方式,以确保系统稳定、高效地运行,希望本文对您有所帮助。