人控制器与可编程逻辑控制器(PLC)的集成是实现自动化系统和机器人技术的关键步骤,以下是实施这一集成的基本步骤:1. 选择合适的PLC:根据机器人控制器的需求,选择具有足够输入/输出(I/O)点数和通信接口的PLC。2. 设计网络连接:确保PLC和机器人控制器之间的通讯协议兼容,并设计合适的网络连接方式,如RS-232、RS-485或以太网。3. 配置PLC程序:编写PLC程序来处理来自机器人控制器的数据,并控制机器人的动作,这包括读取传感器数据、生成运动指令等。4. 测试和调试:在实际环境中测试集成系统,确保所有组件都能正常工作,并进行必要的调整以优化性能。5. 文档和维护:记录集成过程和参数设置,为未来的维护和升级提供参考。通过上述步骤,可以有效地将机器人控制器与PLC集成在一起,实现
大家好,今天我来给大家分享一下如何将机器人控制器与可编程逻辑控制器(PLC)进行组态,这个过程中,我们不仅需要了解两者的基本功能和特点,还需要掌握一些关键的操作步骤和技巧,以确保机器人控制器能够顺利地与PLC进行通信,从而实现高效的自动化控制。
我们需要了解一下什么是机器人控制器和PLC。
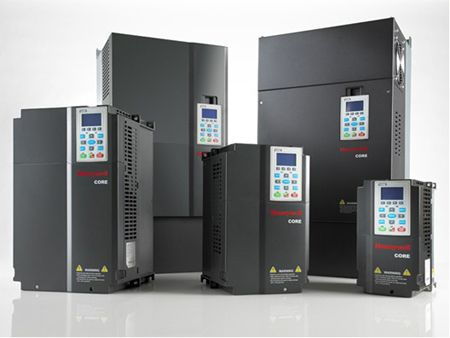
机器人控制器是专门用于控制机器人运动的设备,它可以通过发送指令来控制机器人的各个关节的运动,实现对机器人的精确控制,而PLC则是一种工业控制系统,它可以通过接收来自传感器的信号,并按照预设的程序进行运算和处理,然后输出相应的控制信号,以实现对生产过程的自动控制。
如何将机器人控制器与PLC进行组态呢?
我们需要在PLC上安装一个通讯模块,这个模块通常是一个RS232或者RS485接口,用于连接机器人控制器,我们需要在机器人控制器上安装一个通讯接口,这个接口通常是一个RS232或者RS485接口,用于与PLC进行通信。
我们需要配置PLC的参数,以便能够正确地识别和解析来自机器人控制器的信号,这通常包括设置通讯协议、波特率、数据位等参数。
我们需要在PLC中编写程序,以便能够根据来自机器人控制器的信号来控制生产过程,这通常包括读取传感器的数据、判断当前的状态、执行相应的动作等。
我们需要进行测试,确保机器人控制器和PLC之间的通信正常,并且控制系统能够按照预期的方式运行。
在这个过程中,我们可能会遇到一些问题,比如通讯不稳定、信号丢失、控制不准确等,这时候,我们可以检查通讯线路是否连接正确、通讯协议是否正确、PLC的参数是否设置正确等,然后逐一排查问题,直到找到原因并解决。
举个例子,假设我们在一个生产线上使用机器人控制器来搬运物品,我们希望机器人能够根据传感器的信号来判断物品的位置,然后将其移动到指定的位置,这时候,我们就可以通过将机器人控制器与PLC进行组态来实现这个功能,我们可以在PLC中编写程序,当传感器检测到物品的位置发生变化时,就向机器人控制器发送一个信号,告诉它需要移动到新的位置,机器人控制器收到信号后,就会根据预设的程序计算出最佳的移动路径,然后驱动机器人进行移动。
通过这种方式,我们就能够实现机器人的自动导航和搬运功能,大大提高
扩展阅读:
大家好,今天我们来聊聊机器人控制器如何组态到PLC(可编程逻辑控制器)的话题,这可是工业自动化领域里一个非常重要的环节,因为PLC是工业自动化控制系统的核心,而机器人作为自动化生产线上的得力助手,两者之间的协同工作至关重要,下面,我们就来一步步揭开这个神秘的面纱。
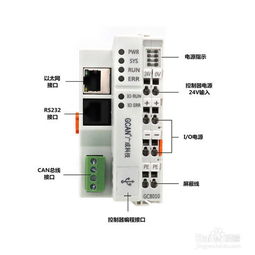
组态PLC与机器人控制器:基础知识
让我们先来了解一下什么是PLC和机器人控制器。
PLC:它是一种专门为工业环境设计的数字运算操作电子系统,用于监控和控制工业生产过程。
机器人控制器:它是机器人的大脑,负责接收指令、处理数据、控制机器人动作。
组态步骤详解
下面,我们用一个表格来展示组态的基本步骤:
| 步骤 | 详细说明 |
|---|---|
| 确定需求 | 根据生产需求,确定PLC和机器人控制器需要实现的功能。 |
| 选择合适的PLC和机器人控制器 | 根据需求选择合适的PLC型号和机器人控制器型号。 |
| 连接硬件 | 将PLC和机器人控制器通过合适的接口连接起来。 |
| 编写PLC程序 | 使用PLC编程软件编写控制逻辑程序。 |
| 编写机器人程序 | 使用机器人编程软件编写机器人动作程序。 |
| 组态通信 | 在PLC和机器人控制器之间配置通信参数。 |
| 测试与调试 | 对整个系统进行测试,确保PLC和机器人控制器能够正常工作。 |
问答环节
问:PLC和机器人控制器之间需要什么样的接口? 答:这取决于具体的PLC和机器人控制器型号,常见的接口有以太网、串口、现场总线等。
问:组态过程中需要注意什么? 答:确保所有硬件连接正确,通信参数设置无误,程序编写符合逻辑。
案例分享
让我们来看一个实际的案例:
案例:某汽车制造厂需要将机器人用于焊接车身,而焊接过程需要PLC控制。
步骤:
- 需求分析:确定焊接过程需要PLC控制温度、速度等参数。
- 选择设备:选择合适的PLC和机器人控制器。
- 硬件连接:将PLC和机器人控制器通过以太网连接。
- 编写程序:编写PLC控制程序,实现温度、速度等参数的控制;编写机器人动作程序,实现焊接动作。
- 组态通信:配置PLC和机器人控制器之间的通信参数。
- 测试调试:进行系统测试,确保焊接过程稳定可靠。
通过以上步骤,我们可以轻松地将机器人控制器组态到PLC,实际操作中可能会遇到各种问题,但只要我们掌握了基本原理和操作方法,就能应对各种挑战,希望这篇文章能帮助大家更好地理解这个话题。
如果你有任何疑问,欢迎在评论区留言,我会尽力为你解答,让我们一起学习,共同进步!