达PLC(可编程逻辑控制器)构建PID控制器的步骤如下:1. 确定PID控制器参数:需要根据实际需求确定PID控制器的三个参数:比例(P)、积分(I)和微分(D),这些参数通常通过实验或查阅相关资料来确定。2. 编写PID控制程序:使用台达PLC的编程语言(如梯形图、指令列表等),编写PID控制程序,程序应该包含以下部分: - 输入变量:通常为温度或压力等被控量的实际值。 - 输出变量:通常是调整器或执行器的控制信号。 - PID算法:实现PID控制算法的逻辑。3. 设置PID参数:在编写完PID控制程序后,需要在PLC中设置PID控制器的参数,这通常涉及到对PLC的参数配置界面进行操作,以调整比例、积分和微分系数。4. 调试和优化:完成PID控制器的设置后,需要进行调试和优化,这包括运行PID控制程序,观察被控量的变化情况,并根据需要调整PID参数。5. 实施PID控制:将PID控制器应用于实际的控制系统中,实现对被控量的精确控制
在工业自动化领域,精确的控制是保证生产效率和产品质量的关键,而PID控制器作为控制系统中的核心组件之一,其稳定性和准确性直接影响到整个系统的运行效果,我们就来聊聊如何在台达PLC上构建一个高效的PID控制器。
我们需要了解什么是PID控制器,PID控制器是一种闭环控制系统,它通过比较输入信号与设定值的偏差,然后根据偏差的大小和方向来调整输出信号,以实现对被控对象的精确控制,在工业应用中,PID控制器广泛应用于温度控制、压力调节、流量控制等场合。
在台达PLC上构建PID控制器需要哪些步骤呢?
-
确定PID控制器的参数设置
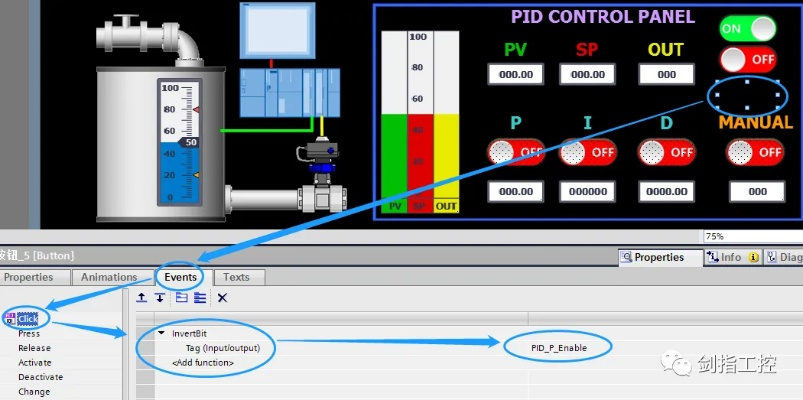
- 比例(P)增益:影响系统响应速度和超调量。
- 积分(I)时间常数:影响系统的稳定性和消除静差的能力。
- 微分(D)时间常数:影响系统对扰动的抑制能力。 这些参数通常需要在实际应用中通过试验来确定,或者参考相关文献资料。
-
编写PID控制程序
- 使用梯形图或指令表编程,根据PID控制器的参数设置编写相应的控制逻辑。
- 对于一个简单的加热系统,可以这样设计:当检测到温度低于设定值时,输出加热信号;当温度高于设定值时,输出冷却信号。
-
连接PID控制器到台达PLC
- 将PID控制器的输出接到执行机构(如电机、阀门等)。
- 确保PID控制器的输入信号能够实时采集到。
-
测试并优化PID控制器
- 在实际环境中测试PID控制器的性能,观察是否达到预期的控制效果。
- 根据测试结果调整PID控制器的参数,直到满足要求为止。
-
考虑其他因素
- 除了PID控制器外,还需要考虑其他可能影响系统性能的因素,如传感器的精度、执行机构的响应速度等。
- 可以通过添加前馈控制、反馈控制等手段来提高系统的整体性能。
我们来看一个案例来解释如何在台达PLC上构建PID控制器。
假设我们要对一个恒温水壶的温度进行控制,目标是使水壶中的水温保持在设定的70°C,我们可以这样设计PID控制器:
- 定义输入变量(水壶温度)和输出变量(加热器功率)。
- 设置PID控制器的参数,比如比例增益为200,积分时间为10秒,微分时间为5秒。
- 编写控制程序,根据水壶温度的变化来调整加热器的功率输出。
- 将PID控制器输出接到加热器,同时确保水壶温度能够实时采集。
- 在实际环境中测试PID控制器的性能,根据实际情况调整参数。
通过这个案例,我们可以看到,虽然PID控制器的基本结构相对简单,但在实际搭建和应用过程中,还需要考虑到很多细节和实际问题,掌握PID控制器的基本原理和实践技巧
扩展阅读:
PID控制器的那些事(口语化开篇) 各位自动化爱好者们,今天咱们来唠点实在的——怎么用台达PLC玩转PID控制器!PID控制可是工业自动化里的"万金油",从水温控制到电机调速,从反应釜到空调系统,它都能搞定,但很多刚接触的朋友总在问:"台达PLC怎么装PID?""参数整定到底咋整?"别急,咱们就着台达DVP系列PLC(比如DVP-0301)的实际案例,手把手教你怎么做。
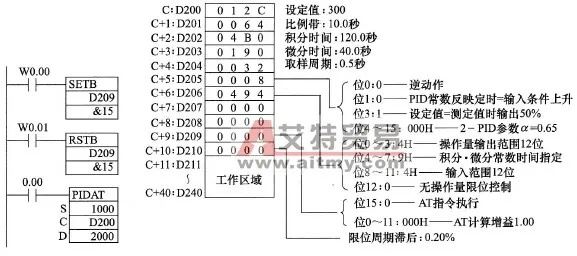
基础知识扫盲(表格辅助) 先来张"PID三要素"对照表,看看它们到底干啥的: | 参数 | 符号 | 作用原理 | 典型应用场景 | |--------|------|---------------------------|----------------------| | 比例 | P | 即时响应偏差 | 快速控制(如空调) | | 积分 | I | 消除稳态误差 | 缓慢过程(如发酵罐) | | 微分 | D | 预判趋势抑制超调 | 振荡敏感系统(如油温)|
举个栗子:就像炒菜时加盐,P参数是"立刻加盐多少",I参数是"尝尝咸淡再补",D参数是"看盐罐快见底了,提醒我备点"。
硬件连接实战(图文结合) 以台达DVP-0301为例,搭建PID控制系统的硬件清单:
- 温度传感器(如PT100)→ A0/A1通道
- 加热器(SSR)→ Y0输出
- 压力传感器(0-10V)→ A2/A3通道
- 通讯模块(选配)→ RS485
接线示意图:
[传感器] → [A0/A1] → PLC
[PLC输出] → [Y0] → [SSR] → [加热器]
[PLC电源] → 24VDC
注意:台达PLC的模拟量输入通道默认不支持热电偶,如果要用K型热电偶,需要外接变送器。
软件配置全流程(问答穿插) Q1:台达PLC支持哪些PID模式? A1:DVP系列PLC内置:
- 三阶PID(P-I-D)
- 两阶PID(P-I)
- 自整定模式(需选配通讯模块)
Q2:怎么在DVP Studio里添加PID模块? 步骤:
- 新建工程 → 选择PLC型号(DVP-0301)
- 点击"模块管理"→ 添加"PID控制器"
- 设置参数:
- 输入通道:A0/A1(12位)
- 输出通道:Y0(晶体管输出)
- 参考值:R0(0-10V)
参数整定秘籍(案例教学) 以"恒温反应釜"项目为例:
-
初始参数(经验值): P=10, I=0.5, D=0 → 结果:响应慢,温差±2℃
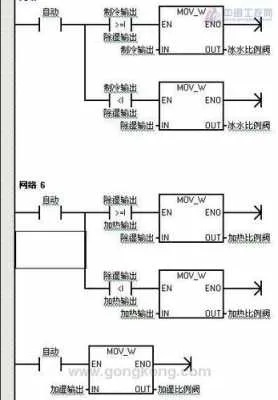
-
Ziegler-Nichols整定法: a. 先调P参数,让系统出现临界振荡 b. 记录振荡周期Tc和振幅M c. 计算参数: P=2.2/Kc I=2.2/Tc D=Tc/1.8
-
整定后参数: P=8.5, I=0.35, D=0.12 → 结果:温差±0.5℃,响应时间缩短40%
常见问题急救包(表格+案例)
系统震荡怎么办? | 原因 | 解决方案 | 台达PLC特有功能 | |--------------------|------------------------------|--------------------------| | P参数过大 | 逐步减小P值 | 自整定模式(需通讯) | | I参数缺失 | 添加积分项 | 支持PI/PID切换 | | D参数设置不当 | 增大D值(不超过P的1/5) | 微分项滤波功能(0.1-10s)|
案例:某注塑机温度控制出现高频震荡
- 检测发现I参数缺失
- 添加积分项后,震荡消除
- 最终参数:P=6.8, I=0.25, D=0.08
通讯模块选型指南: | 通讯协议 | 推荐型号 | 适用场景 | |----------|----------|------------------------| | Modbus RTU | DP-0201 | 本地调试 | | Modbus TCP | DP-0202 | 远程监控(需IP配置) | | Profibus | DP-0301 | 高精度分布式控制 |
完整项目实战(分步演示) 项目背景:搭建PID温控系统,控制反应釜温度在60±0.5℃
-
硬件连接:
- PT100热电偶→ A0/A1
- SSR加热器→ Y0
- DP-0202通讯模块→ A5/A6
-
软件编程:
Network 1: 主控程序
|----[X0]----(PID1:SET)----[Y0]----|
|----[X1]----(PID1:START)----|
Network 2: PID参数设定
|----[M0]----(PID1:P=8.5)----|
|----[M1]----(PID1:I=0.35)----|
|----[M2]----(PID1:D=0.12)----|
-
通讯配置:
- 在"设备管理"中添加DP-0202
- 设置IP地址192.168.1.10
- 生成Modbus TCP指令:
# Python模拟通讯
import Modbus TCP
client = Modbus TCP.Client('192.168.1.10', port=502)
client.connect()
data = client.read_holding_registers(40001, 3)  # 读取温度值
-
运行调试:
- 开启自整定功能(需通讯模块)
- 观察趋势图:温度从室温25℃升至60℃
- 调整D参数至0.15,消除最后0.2