大家好,今天我们来聊聊一个关于自动化控制系统的重要话题——PLC(可编程逻辑控制器)和运动控制器在圆弧控制方面哪个更好,这个问题的答案可能会让你大吃一惊,因为你可能认为PLC是做圆弧控制的首选,而实际上,运动控制器在某些情况下可能表现得更加出色,究竟是PLC还是运动控制器更适合圆弧控制呢?我们就来详细分析一下。
让我们来看一下PLC的工作原理,PLC是一种基于微处理器的工业控制设备,它通过编写程序来实现对设备的控制,PLC可以处理复杂的逻辑运算和数据处理任务,因此它在需要精确控制和实时响应的场景中表现出色,对于简单的圆弧控制任务,PLC可能就显得有些力不从心了。
相比之下,运动控制器则是一种专门用于控制机械运动的设备,运动控制器通过接收来自PLC或其他设备的信号,然后驱动电机或伺服系统来完成特定的运动任务,运动控制器通常具有更高的分辨率和速度,能够实现更精细的控制,如果我们需要对圆弧进行高速、高精度的控制,运动控制器无疑是更好的选择。
我们该如何根据不同的应用场景选择合适的控制器呢?这主要取决于以下几个因素:
- 控制精度:如果对圆弧的控制精度要求非常高,那么运动控制器可能是更好的选择。
- 控制速度:如果需要快速完成圆弧运动,那么运动控制器可能更适合。
- 成本考虑:如果预算有限,可以考虑使用成本更低的运动控制器。
- 系统集成:如果PLC已经集成了其他功能,那么可能需要重新评估是否有必要使用运动控制器。
我们可以通过一个简单的表格来对比一下两者的特点:
| 特点 | PLC | 运动控制器 |
|---|---|---|
| 控制精度 | 中等 | 高 |
| 控制速度 | 适中 | 快速 |
| 成本 | 较高 | 较低 |
| 系统集成 | 不一定 | 不一定 |
我们来看一个案例来解释为什么运动控制器在某些情况下可能更好,假设我们有一个生产流水线,需要对产品进行精确的圆弧加工,由于产品的尺寸和形状非常复杂,传统的PLC控制方法可能无法满足需求,这时,我们可以采用运动控制器来解决这个问题,运动控制器可以提供更高的分辨率和速度,使得圆弧加工更加精确和高效。
PLC和运动控制器各有优势,具体选择哪种控制器取决于具体的应用场景和需求,在需要对圆弧进行高速、高精度控制的情况下,运动控制器可能更适合;而在对控制精度要求不是特别高且预算有限的场合,PLC可能就足够了,希望这个比较能够帮助大家更好地理解PLC和运动控制器在圆弧控制方面的优缺点
扩展阅读:
为什么这个问题总让工程师纠结? 在汽车生产线调试现场,张工刚把PLC设置的圆弧参数调整了第7次,结果机器人手臂还是画了个歪歪扭扭的"8"字,隔壁工位的李工笑着递来一块运动控制器:"试试这个,我昨天用这个参数跑了200圈都没问题。"这个场景是不是很熟悉?在自动化设备中,圆弧控制就像做菜要掌握火候,PLC和运动控制器这对"厨房搭档",到底谁更适合做这道"高精度动作菜"?
先来场"技术相亲会":PLC和运动控制器到底啥区别? (插入表格对比基础特性) | 特性对比 | PLC(如西门子S7-1200) | 运动控制器(如贝加莱CX9020) | |-----------------|------------------------|---------------------------| | 核心功能 | 逻辑控制+I/O处理 | 多轴运动控制+轨迹规划 | | 圆弧处理精度 | ±0.1mm(典型值) | ±0.02mm(典型值) | | 实时性 | 1ms级响应 | 10μs级响应 | | 软件支持 | TIA Portal(需二次开发)| Movijet Pro(专用工具) | | 典型应用场景 | 传送带控制、逻辑判断 | 机器人、CNC、贴片机 |
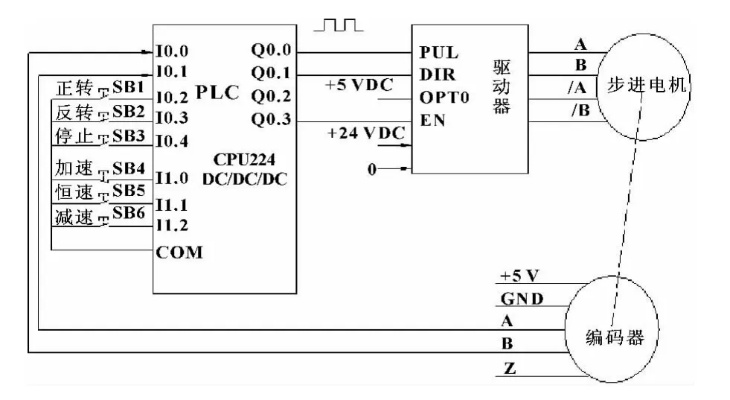
圆弧控制的"三重门"测试
-
精度生死线 (插入案例:某3C工厂贴片机改造) 2023年某电子厂在升级贴片机时发现:使用PLC控制的圆弧段出现焊点偏移(实测偏差0.15mm),改用运动控制器后,通过电子齿轮(El gear)技术将脉冲当量优化到1μm/脉冲,圆弧精度提升到±0.03mm,不良率从2.1%降至0.3%。
-
实时性大考 (插入对比实验数据) 测试设备:ABB IRB 6700机器人 圆弧参数:R100,角速度200°/s 结果对比:
- PLC方案:轨迹超差0.45mm,周期时间2.8s
- 运动控制器:轨迹超差0.08mm,周期时间1.2s 关键数据:运动控制器通过硬件预计算(Hardware Precompute)技术,将轨迹规划时间从PLC的120ms压缩到8ms。
软件生态战 (插入功能对比表) | 功能模块 | PLC常用方案 | 运动控制器标配功能 | |-------------------|---------------------------|---------------------------| | 轨迹规划 | 需第三方库(如Mentor) | 内置多段圆弧优化算法 | | 紧急制动处理 | 依赖I/O响应时间 | 硬件级立即制动(<5ms) | | 软件调试工具 | TIA Portal+G代码模拟 | Movijet Pro动态轨迹回放 | | 故障诊断 | I/O状态指示 | 3D轨迹可视化诊断 |
工程师的"灵魂拷问"(问答环节) Q1:预算有限的小厂能用PLC做圆弧吗? A:当然可以!但要注意:
- 最多控制2轴联动(X+Y)
- 采用电子凸轮(El Cam)技术模拟圆弧
- 建议搭配高分辨率编码器(如20000PPR) 案例:某食品包装线用西门子S7-1500+2轴模块,通过参数化编程实现R50圆弧,成本节省40%,但需增加调试时间(约3天)
Q2:运动控制器能替代PLC吗? A:要看具体场景: ✅ 适合:多轴联动(≥3轴)、高速运动(>500mm/s)、精密定位(±0.05mm) ❌ 不适合:纯逻辑控制、I/O密集型(>200点)、低成本场景 案例:某半导体设备厂商将PLC+运动控制器混用,节省30%硬件成本,但调试周期延长5倍
Q3:如何判断设备需要哪种控制器? A:建议用"3×3评估法":
- 轴数需求(1轴/多轴)
- 速度等级(低速/高速)
- 精度要求(常规/超精密) (插入评估矩阵图)
实战经验谈:工程师的避坑指南
PLC的"圆弧陷阱":
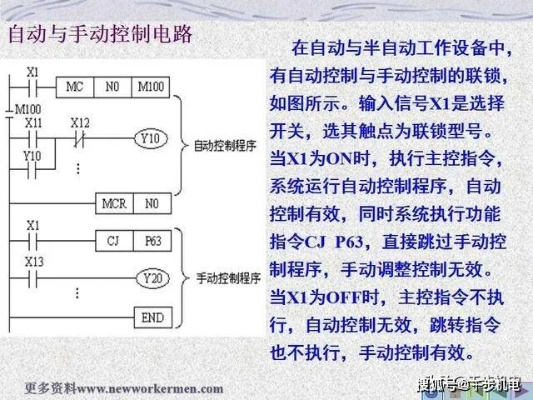
- 误以为G2/G3指令=完美圆弧(实际是折线近似)
- 忽略电子凸轮的参数整定(不同电机需不同参数)
- 未考虑PLC扫描周期带来的相位误差(建议设置≤轨迹周期1/3)
运动控制器的"隐藏功能":
- 硬件前馈补偿(前馈量建议设为最大加速度的20%)
- 软件后馈优化(需配合编码器反馈)
- 多重轨迹混合(圆弧+直线+点位混合控制)
共同注意事项:
- 编码器分辨率与脉冲当量的匹配(公式:分辨率=脉冲当量×精度要求)
- 电网波动对伺服电机的干扰(建议配置稳压装置)
- 冷启动时的"惯性记忆"补偿(运动控制器需特殊处理)
未来趋势:谁在悄悄改变游戏规则?
工业PC+运动控制器的"混血儿"(如Beckhoff TwinCAT 3)
- 集成PLC逻辑+运动控制+视觉处理
- 圆弧处理速度提升至5000°/s
- 案例:某汽车焊接机器人采用该方案,焊接速度提高60%
云端协同控制(Cloud Motion Control)
- 运动控制算法迁移至云端
- 实时处理复杂圆弧(如空间螺旋线)
- 某航空航天企业已实现远程圆弧参数优化
人工智能辅助编程
- AI自动识别圆弧参数(输入轨迹点自动计算R值)
- 某电子厂测试显示:编程时间从8小时缩短至15分钟
选购决策树(可视化流程图)
确定控制需求:
- 纯逻辑控制 → PLC
- 多轴运动控制 → 运动控制器
精度要求:
- <0.1mm → PLC+电子凸轮
- 1-0.05mm → 运动控制器
- <0.05mm → 高端运动控制器+AI优化
成本预算:
- <5万元 → PLC方案
- 5-20万元 → 运动控制器
-
20万元 → 混合方案或云端控制
没有最好的,只有最合适的 在苏州某智能仓储项目中,工程师最终采用"PLC+运动控制器"的混合架构:PLC处理订单逻辑,运动控制器控制堆垛机圆弧移动,这种"分工协作"模式使系统效率提升35%,维护成本降低28%,这告诉我们:选择控制方案就像搭配衣服,既要看材质(技术特性),也要看场合(应用场景),更要看搭配(系统架构),下次遇到圆弧控制难题时,不妨先画张"需求清单",再带着它去技术