C中的PID模拟量控制器是一种用于调节工业过程中变量的自动化技术,它通过比较设定值和实际值来调整控制信号,以保持系统在期望的工作点,这种控制器通常包括比例(P)、积分(I)和微分(D)三个部分,它们共同作用以达到最佳的控制效果。在实际应用中,PID控制器根据输入信号的变化自动调整输出信号,以实现对系统的精确控制,在温度控制系统中,PID控制器可以检测到温度的变化并相应地调整加热器的功率,从而确保温度保持在设定范围内。为了深入理解PID控制器的原理和应用,本文将通过案例分析来展示其在工业自动化中的应用,案例研究将涵盖一个具体的应用场景,如化工生产过程中的温度控制,以及如何通过PID控制器实现稳定运行和优化性能,还将探讨PID控制器的设计参数选择、调试过程以及可能遇到的挑战,并提供
PLC(可编程逻辑控制器)中的pid控制器是一种非常流行的控制策略,它通过比例(P)、积分(I)和微分(D)三种控制方式来调整过程变量,这种控制器在工业自动化中扮演着至关重要的角色,尤其是在需要精确控制和快速响应的场合,下面,我将详细介绍pid控制器的原理、应用以及一些实际的案例。
pid控制器的原理
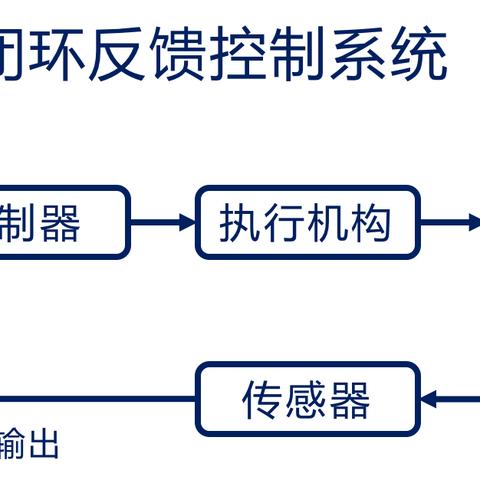
pid控制器的核心在于其三个组成部分:比例(P)、积分(I)和微分(D),这三个部分共同作用,以实现对被控对象的精确控制。
- 比例部分(P):这部分负责根据当前误差的大小来决定输出信号的大小,如果期望值与实际值之间的差异较大,那么比例部分就会增加输出信号,使得系统向期望值靠近。
- 积分部分(I):这部分负责跟踪系统的累计误差,随着时间的推移,如果系统没有达到期望值,积分部分会逐渐增加输出信号,直到系统达到期望值为止。
- 微分部分(D):这部分负责预测系统未来可能的变化趋势,如果系统有即将到来的变化,微分部分会提前增加输出信号,以减少这种变化对系统的影响。
pid控制器的应用
pid控制器广泛应用于各种工业控制系统中,如温度控制、压力控制、流量控制等,以下是一些常见的应用场景及其特点:
- 温度控制:一个加热炉的温度控制系统可能会使用pid控制器来保持设定的温度。
- 压力控制:在一个液压系统中,pid控制器可以用来维持压力稳定。
- 流量控制:在水处理或化工过程中,pid控制器可以确保流量的恒定。
案例解析
假设我们有一个工厂的生产线,需要实时监控并控制传送带上的产品数量,这里我们可以使用pid控制器来实现这一目标。
| 参数 | 描述 |
|---|---|
| 设定值 | 理想上传送带应该承载的产品数量 |
| 实际值 | 当前传送带上的产品数量 |
| 误差 | 实际值与设定值之间的差异 |
| 比例 | 根据误差大小增加或减少输出信号 |
| 积分 | 跟踪累积的误差,并在误差消失后继续增加输出信号 |
| 微分 | 预测未来的变化趋势,提前增加输出信号 |
在这个例子中,pid控制器会根据传送带上产品数量的实际值与设定值之间的差异来调整输出信号,从而保证产品数量始终接近于设定值,随着时间推移,pid控制器会不断调整输出信号,以适应传送带速度的变化和其他可能影响产品数量的因素。
问答说明
问:pid控制器是如何工作的? 答:pid控制器通过比较实际值与设定值的差异,并根据这些差异的比例、积分和微分部分来调整输出信号,这样,系统就能自动调整到期望的状态。
问:pid控制器有哪些优点? 答:pid控制器的优点包括简单易懂、稳定性好、适应性强等,它们可以处理非线性问题,并且能够应对各种扰动和变化。
问:pid控制器在哪些场景下特别有用? 答:pid控制器在需要精确控制、快速响应和适应复杂环境的场景下特别有用,如温度控制、压力控制和流量控制等。
补充说明
在实际的应用中,pid控制器的性能会受到许多因素的影响,如系统的动态特性、外部干扰、参数整定等,为了确保pid控制器的最佳性能,通常需要进行仔细的参数整定和优化,随着技术的发展,现代的pid控制器还集成了先进的算法,如自适应控制、模糊控制等,进一步提高了
扩展阅读:
PID控制是什么?新手必看入门篇
(插入表格:PID控制三要素对比表)
| 控制环节 | 作用原理 | 典型应用场景 | 参数调节难度 |
|---|---|---|---|
| 比例环节 | 即时响应偏差 | 温度调节、流量控制 | 中等 |
| 积分环节 | 消除稳态误差 | 液位控制、压力调节 | 较高 |
| 微分环节 | 预测趋势变化 | 加速过程控制、振动抑制 | 难度高 |
举个生活化的例子:就像煮饺子,PID控制相当于:
- 比例控制:根据水开程度调整火候
- 积分控制:确保饺子完全煮熟不夹生
- 微分控制:预测水沸腾前兆提前关火
PID参数整定三大法则
Ziegler-Nichols整定法实战演示
(插入案例:反应釜温度控制案例)
某化工厂反应釜要求将温度稳定在150±2℃,PID参数初始值:
- 比例增益P=2.0
- 积分时间Ti=120s
- 微分时间Td=30s
调试过程:
- 先关闭积分和微分项(I=0,D=0)
- 单独调整P值至系统振荡临界点(约P=3.2)
- 计算Ti=2.2*Ts(Ts为周期时间)
- 最后加入微分项D=0.5*Ts
(插入整定过程曲线图:阶跃响应曲线)
参数整定口诀
- "先P后I再D":顺序调整原则
- "三阶试调法":每调整一个参数观察3个周期
- "误差波动比":控制带宽度度(建议≤30%)
常见问题Q&A
Q1:为什么PID参数调好了还会振荡?
A:可能原因:
- 系统滞后大(如大型反应釜)
- 执行机构非线性(如阀门卡滞)
- 测量噪声大(需增加滤波时间)
Q2:积分饱和如何解决?
A:三招应对:
- 增加抗积分饱和模块
- 采用变积分算法
- 设置积分限幅(±10%设定值)
(插入抗积分饱和算法流程图)
Q3:数字PID和模拟PID区别?
A:对比表:
| 特性 | 数字PID | 模拟PID |
|---|---|---|
| 实现方式 | PLC程序实现 | 独立控制器 |
| 精度 | 受采样周期影响 | 理论精度更高 |
| 适用场景 | 中小规模系统 | 大型复杂系统 |
| 调试难度 | 需编程知识 | 提供整定手册 |
| 成本 | 利用PLC现有资源 | 需额外硬件 |
实战案例:汽车焊装车间温度控制系统
系统构成
(插入系统架构图:PLC+温控模块+加热炉+PID执行机构)
- PLC型号:西门子S7-1200
- 温控模块:CT2000温度变送器
- 执行机构:PID调节阀
- 采样周期:2s
参数整定过程
(插入整定记录表)
| 步骤 | 参数调整 | 测量值 | 波动幅度 | 整定结论 |
|---|---|---|---|---|
| 1 | P=1.5 | 148→152→148 | ±4℃ | 过程振荡 |
| 2 | P=2.2 | 151→155→149 | ±4℃ | 临界点 |
| 3 | Ti=240s | 稳态误差+1.8℃ | 需加积分 | |
| 4 | Ti=180s | 稳态误差+0.5℃ | 满意 | |
| 5 | D=15s | 波动幅度±0.8℃ | 优化完成 |
调试技巧
- 采用"分段整定法":先外环(车间温度)后内环(炉温)
- 设置前馈补偿:根据生产节拍调整加热量
- 实施模糊PID算法:在±5℃范围内自动调整参数
PID控制进阶技巧
自适应PID控制
(插入自适应PID结构图)
当系统特性变化时,通过以下方法自动调整:
- 误差方向变化时切换积分模式
- 温度梯度变化时调整微分系数
- 执行机构老化时重新整定参数
抗扰动策略
(插入扰动抑制案例:冷却水温度突降)
当冷却水温度突降10℃时:
- 微分环节自动增强(D=1.5*原值)
- 积分环节暂时关闭
- 比例增益提升20%
- 1分钟后自动恢复
常见误区警示
三大误区
- 盲目追求超调量小:可能导致调节时间过长
- 过度依赖微分环节:易放大高频噪声
- 忽略非线性补偿:需设置前馈补偿环节
正确操作流程
(插入操作流程图)
- 系统辨识(阶跃/脉冲响应测试)
- 初始参数设置(经验公式法)
- 临界比例增益确定
- 三段式整定法
- 动态参数优化
- 稳态误差修正
未来发展趋势
- 数字孪生技术:实现虚拟调试(案例:某汽车厂节省调试时间70%)
- 机器学习PID:基于历史数据自动优化(某化工项目节能15%)
- 5G边缘计算:毫秒级响应(某智能工厂实现±0.5℃控制)
(插入技术对比表)
| 技术类型 | 传统PID | 数字PID | 机器学习PID | 数字孪生PID |
|---|---|---|---|---|
| 参数整定 | 人工 | 自动 | 自适应 | 虚拟调试 |
| 精度 | ±2℃ | ±1℃ | ±0.5℃ | ±0.3℃ |
| 适用场景 | 中小 | 中等 | 大型 | 复杂系统 |
| 调试周期 | 3-5天 | 1-2天 | 1天 | 5天 |
总结与建议
- 新手建议:先掌握模拟量控制基础,再学数字PID
- 调试口诀:先P后I再D,先快后慢调
- 典型参数范围:
- P:1.0-5.0
- Ti:30-300s
- Td:0-30s
- 必备工具:万用表(调试