C控制器的执行机构是实现自动化控制的关键部分,它们负责接收来自控制器的命令并转化为实际的操作,这些执行机构通常包括电机、液压或气动装置等,用于驱动机械臂、阀门或其他设备进行精确的动作。在解析PLC控制器的执行机构时,需要考虑几个关键因素:其响应速度、精度、可靠性以及与控制系统的兼容性,一些执行机构可能需要快速响应以适应生产线上的变化,而另一些则可能更注重长期的稳定性和耐用性。PLC控制器的执行机构还可能包括传感器,这些传感器可以检测环境参数如温度、湿度或压力,并根据这些信息调整执行机构的运行状态,这种反馈机制确保了系统能够适应外部环境的变化,提高整体性能。PLC控制器的执行机构通常需要与软件和硬件系统集成,以确保整个自动化系统能够无缝协作,这包括编程接口、通信协议以及与其他设备或系统的接口设计,通过精心设计的系统集成,PLC控制器的执行机构可以实现高效、可靠且用户友好的
在现代工业自动化领域,可编程逻辑控制器(Programmable Logic Controller, 简称PLC)扮演着至关重要的角色,它不仅负责监控和控制生产线上的设备,还能够通过精确的指令控制各种执行机构,从而确保生产过程的高效、安全与稳定,PLC控制器的执行机构究竟是什么呢?让我们一起来探索这个问题。
我们要明确一点,PLC控制器的执行机构是指那些直接受到PLC指令控制的机械或电子装置,它们能够按照PLC程序的要求执行特定的动作,这些执行机构包括但不限于以下几类:
-
电磁阀(Solenoid Valve):这是一种常见的执行机构,用于控制流体的流动,如空气、水或其他气体,通过接收PLC信号,电磁阀可以开启或关闭,从而实现对流体流向的控制。
-
伺服电机(Servo Motor):伺服电机是一种高精度的执行机构,通常用于需要精确位置控制的应用中,PLC通过发送脉冲信号来控制伺服电机的转速和方向,从而实现精确的位置控制。
-
气动执行器(Pneumatic Actuator):气动执行器是一种常用的执行机构,广泛应用于需要快速响应的应用场合,PLC可以通过发送气压信号来控制气动执行器的开关状态,从而实现对阀门等设备的开闭控制。
-
电动执行器(Electric Actuator):电动执行器是另一种常见的执行机构,适用于需要长时间连续运行的应用场合,PLC可以通过发送电信号来控制电动执行器的启停、速度调节等功能。
-
传感器(Sensor):传感器是PLC控制系统中的重要组成部分,用于检测和测量各种物理量,如温度、压力、流量等,通过接收来自传感器的信号,PLC可以判断当前的状态并进行相应的控制。
我们可以用一个表格来补充说明这些执行机构的工作原理和应用场景:
| 执行机构类型 | 工作原理 | 应用场景 |
|---|---|---|
| 电磁阀 | 电磁线圈受信号控制开启/关闭 | 控制空气、水或其他气体流向 |
| 伺服电机 | 接收脉冲信号控制转速和方向 | 精确位置控制 |
| 气动执行器 | 气压信号控制开关状态 | 快速响应控制 |
| 电动执行器 | 电信号控制启停、速度调节 | 长期连续运行控制 |
| 传感器 | 检测物理量并反馈给PLC | 监测和控制各类物理参数 |
让我们通过问答的形式进一步解释这些执行机构:
问:PLC控制器是如何控制电磁阀的? 答:PLC控制器通过读取输入端的模拟信号,并将其转换为数字信号,再通过通信接口发送给电磁阀的驱动模块,驱动模块接收到数字信号后,会控制电磁阀线圈的电流大小,进而实现电磁阀的开启或关闭。
问:伺服电机在PLC控制系统中起什么作用? 答:伺服电机在PLC控制系统中主要用于实现精确的位置控制,PLC通过发送脉冲信号给伺服电机,使其按照设定的速度和方向运动,从而实现对机械设备的精确定位和运动控制。
问:气动执行器是如何工作的? 答:气动执行器通过接收来自PLC的气压信号来控制其开关状态,当气压信号为高电平时,执行器处于开启状态;当气压信号为低电平时,执行器处于关闭状态,这种简单的信号传递方式使得气动执行器在许多需要快速响应的应用中非常实用。
问:电动执行器如何响应PLC的指令? 答:电动执行器通过接收来自PLC的电信号来控制其启停、速度调节等功能,PLC可以根据实际需求向电动执行器发送不同频率和电压的电信号,从而控制执行器的工作状态。
我们用一个案例来解释PLC控制器的执行机构在实际中的应用:
假设我们有一个生产线,其中包含了多个机器人臂,为了实现这些机器人臂的精准操控,我们需要使用PLC控制器来控制它们的执行机构,我们可以使用电磁阀来控制机器人臂的运动路径,使用伺服电机来实现机器人臂的精确定位,使用气动执行器来快速响应机器人臂的动作需求,以及使用电动执行器来调整机器人臂的速度和加速度,通过这些不同的执行机构协同工作,我们可以确保生产线的
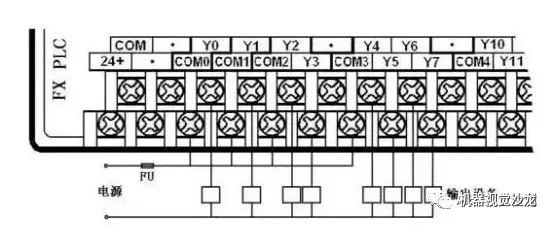
扩展阅读:
执行机构是PLC的"手脚"(口语化开头)
想象一下,PLC控制器就像一个坐在电脑前指挥全局的"大脑",但要让机器动起来,还得靠它后面的"四肢"——执行机构,这些执行机构就像人的手和脚,把控制指令变成具体的动作,比如在饮料灌装线上,PLC指挥电磁阀打开,让饮料流入瓶子;在汽车装配线,伺服电机精准控制机械臂的位置,今天我们就来聊聊这些"自动化手脚"的奥秘。
执行机构的作用原理(核心内容)
执行机构的基本功能
| 执行机构类型 | 核心功能 | 典型应用场景 |
|---|---|---|
| 电磁阀 | 控制液体/气体开关 | 水位控制、气动输送 |
| 伺服电机 | 精准控制旋转角度 | 机械臂定位、精密加工 |
| 气动执行器 | 快速直线运动 | 瓶盖封口、分拣机构 |
| 变频器 | 调节电机转速 | 风机调速、传送带控制 |
| 比例阀 | 连续流量调节 | 灌装液量控制、化工配比 |
控制原理图解
PLC输出 → 控制模块 → 执行机构 → 物料/机械动作以某食品包装线为例:
- PLC检测到光电传感器信号
- CPU处理数据后输出指令
- 控制模块驱动伺服电机
- 伺服电机带动机械臂完成抓取
- 比例阀精准控制包装膜拉伸速度
常见执行机构详解(重点展开)
电磁阀(重点案例)
案例:某乳制品厂 milk tank control
- 系统需求:每小时处理10吨鲜奶
- 执行方案:
- 316L不锈钢电磁阀(0-10V控制)
- 两位三通结构(气控)
- 电磁线圈功率24W
- 工作压力0.6MPa
- 关键参数对比: | 参数 | 普通电磁阀 | 高压电磁阀 | |-------------|------------|------------| | 工作压力 | ≤0.5MPa | 1.0MPa | | 响应时间 | 50ms | 20ms | | 寿命 | 10万次 | 50万次 |
问答补充: Q:为什么饮料灌装都用电磁阀? A:因为电磁阀响应快(<50ms)、结构简单,适合高频次开关动作,比如每秒灌装12瓶的线,电磁阀能承受每分钟720次开关。
伺服电机(技术重点)
技术参数对比表: | 类型 | 定位精度 | 转速范围 | 典型应用 | |------------|----------|----------|----------------| | 高精度型 | ±0.01° | 100-2000rpm | 精密贴片机 | | 普通型 | ±0.1° | 50-3000rpm | 机械臂 | | 超高速型 | ±0.5° | 2000-8000rpm | 风机变频控制 |
选型误区提醒:
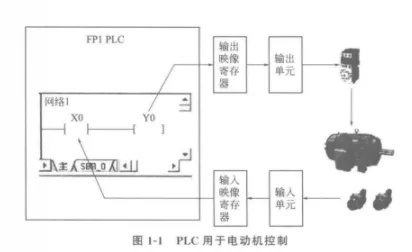
- 某汽车厂曾误用普通伺服电机控制激光焊接,导致定位误差达±0.5mm,后改用纳米级编码器才解决
- 建议公式:选型时计算负载惯量比(Jm/JL),超过0.2需选力矩型电机
气动执行器(行业应用)
食品行业应用案例: 某肉制品包装线采用:
- 双作用气缸(行程200mm)
- 气源压力0.6MPa
- 配备磁性开关定位
- 每日工作16小时
- 寿命周期达200万次
技术参数表: | 执行器类型 | 压缩比 | 响应时间 | 典型寿命 | |------------|--------|----------|----------| | 双作用 | 1:1 | <80ms | 150万次 | | 单作用 | 1:3 | <120ms | 100万次 | | 先导式 | 可调 | <50ms | 200万次 |
执行机构选型指南(实用内容)
选型四步法
- 负载分析:计算推力/扭矩需求(公式:F=ma)
- 环境匹配:温度(-20℃~70℃)、介质(水/油/腐蚀性气体)
- 接口适配:NPT螺纹(英制/美制)、电气接口(M12/M8)
- 成本控制:初期投资 vs 长期维护(如某工厂选择国产伺服电机,综合成本降低40%)
常见错误案例
某电子厂失败案例:
- 问题:用普通电磁阀控制酸洗液位
- 结果:腐蚀导致密封圈3个月失效
- 改进方案:改用316L不锈钢阀+双密封设计
选型计算示例: 某输送带需要:
- 最大推力500N
- 行程1000mm
- 工作压力0.5MPa
- 选用双作用气缸:
- 推力=500N
- 行程=1000mm
- 额定压力=0.5MPa
- 额定流量=0.8m³/min
典型应用场景(案例深化)
饮料灌装线(完整案例)
系统架构:
PLC(西门子S7-1200) → 控制模块 → 执行机构阵列执行机构配置:
- 电磁阀组(12VDC,控制水源/气源)
- 伺服电机(200W,控制灌装机臂)
- 比例阀(0-10V控制,调节灌装液量)
- 气动执行器(控制瓶盖封口)
工作流程:
- 光电传感器检测空瓶
- PLC启动伺服电机
- 机械臂抓取空瓶
- 比例阀以0.5L/秒速度注液
- 气动执行器完成封盖
- 传送带输送至下一个工序
性能指标:
- 灌装精度:±2ml(通过PID调节)
- 生产速度:4500瓶/小时
- 故障率:0.3次/万瓶
汽车焊接线(技术难点)
执行机构组合:
- 高精度伺服电机(控制焊枪角度)
- 气动夹具(保持工件固定)