控制器接入西门子PLC的全面指南提供了详细的步骤和建议,以确保顺利集成,需要了解西门子PLC的硬件要求和软件环境,并选择合适的智能控制器,进行硬件连接,包括电源、网络和I/O模块,配置PLC参数,如通信协议和数据存储,编写程序代码,实现所需的控制逻辑,进行测试和调试,确保系统稳定运行,在整个过程中,需要注意安全措施和备份策略,以保障系统的可靠性
I. 准备阶段
A. 硬件需求分析
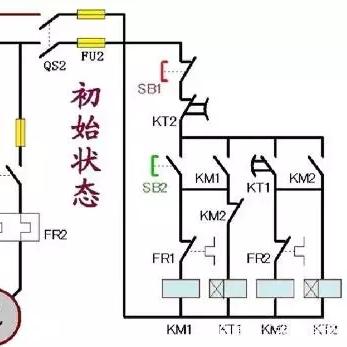
在开始之前,我们需要了解西门子PLC的型号和接口规范,西门子S7-1200系列PLC通常有RS485和PROFINET两种通讯方式,根据具体应用,选择合适的硬件设备是必要的,如果需要与远程HMI进行通信,那么就需要一个带有以太网接口的智能控制器,还需要确认PLC的供电电压、工作环境温度以及是否需要防爆等特殊要求。
B. 软件环境搭建
软件环境的搭建同样重要,确保PLC的操作系统版本满足智能控制器的需求,对于S7-1200系列,可能需要安装STEP 7或TIA Portal等软件,安装必要的驱动程序和库文件,这些通常可以从西门子官网下载,测试软件环境的稳定性和兼容性,确保所有组件都能正常协同工作。
C. 网络配置
网络配置是连接智能控制器和PLC的关键步骤,这包括设置PLC的网络地址、子网掩码、网关等信息,如果PLC位于局域网内,可以直接使用IP地址作为网络地址;如果需要通过交换机连接,则需要设置相应的VLAN和端口号,还需要配置防火墙规则,确保数据包能够正确传输。
D. 安全措施
在网络配置过程中,安全措施不可忽视,可以使用VPN(虚拟私人网络)技术来加密数据传输,防止数据被窃取或篡改,还可以设置访问权限,只有授权用户才能访问特定的网络资源,还可以定期备份配置文件和重要数据,以防万一发生故障时能够快速恢复。
II. 连接过程
A. 物理连接
在物理连接阶段,首先需要将智能控制器的通信接口(如RS232/485串口、USB接口或以太网接口)与西门子PLC的相应接口相连,如果使用的是RS232/485串口,需要确保波特率、数据位、停止位和校验位等参数设置正确,如果是以太网接口,则需按照西门子提供的网络配置手册完成IP地址、子网掩码和网关的设置。
B. 软件配置
在硬件连接完成后,需要在智能控制器的软件中进行配置,这通常涉及到打开PLC的COM口设置、选择正确的网络类型(如TCP/IP或自定义网络)、输入PLC的IP地址、子网掩码、网关信息等,在TIA Portal软件中,可以通过“Devices”菜单下的“Network”选项来配置网络设置。
C. 通信协议设置
为了确保通信的顺畅,需要根据西门子PLC和智能控制器之间的通信协议进行设置,这通常涉及到设置通信速率、超时时间、数据包大小等参数,如果使用的是Modbus RTU协议,需要设置正确的主站地址、从站地址、读写模式等,在TIA Portal软件中,可以通过“Tools”菜单下的“Protocols”选项来配置通信协议。
D. 测试连接
在完成所有配置后,需要进行测试以确保连接成功,这通常包括发送一条简单的命令到PLC,检查是否收到预期的响应,可以向PLC发送“MOV EQU A”命令,查看PLC是否返回了“MOV EQU A=1”的响应,如果在测试过程中发现问题,需要回到之前的步骤重新检查配置。
III. 调试与优化
A. 错误诊断
在连接成功后,可能会遇到各种问题,这时需要及时诊断并解决问题,如果智能控制器无法识别PLC,可能是由于PLC的IP地址未正确设置或者网络配置不正确,可以在PLC上查看网络状态,确认网络地址和子网掩码是否正确,在TIA Portal软件中,可以通过“Tools”菜单下的“Network”选项来查看和修改网络设置。
B. 性能调优
在调试过程中,可能需要对通信速度、数据包大小等参数进行调整以达到最优的性能,如果网络带宽有限,可以尝试减小数据包的大小或者增加通信速率,在TIA Portal软件中,可以通过“Tools”菜单下的“Protocols”选项来调整通信参数。
C. 安全加固
为了确保数据的安全性,可以考虑添加额外的安全措施,可以对通信数据进行加密,使用VPN技术来保护数据传输,或者设置访问控制列表来限制对特定资源的访问,在TIA Portal软件中,可以通过“Security”菜单下的“Encryption”选项来启用数据加密功能。
IV. 案例分析
A. 实际应用场景
我们来看一个具体的案例:一家制造企业使用西门子S7-1200 PLC来控制生产线上的机器人臂,智能控制器负责监控机器人的状态并通过无线网络发送指令给PLC,在这个案例中,智能控制器需要与PLC建立稳定的通信连接,并实现对机器人臂位置的精确控制。
B. 解决方案
为了解决这个案例中的问题,首先需要确保PLC的RS485接口与智能控制器的RS485接口相匹配,在TIA Portal软件中配置正确的网络参数,包括IP地址、子网掩码和网关,通过发送“MOV EQU A=1”命令来测试智能控制器与PLC之间的通信是否正常,如果通信存在问题,需要回到之前的步骤重新检查配置。
C. 结果展示
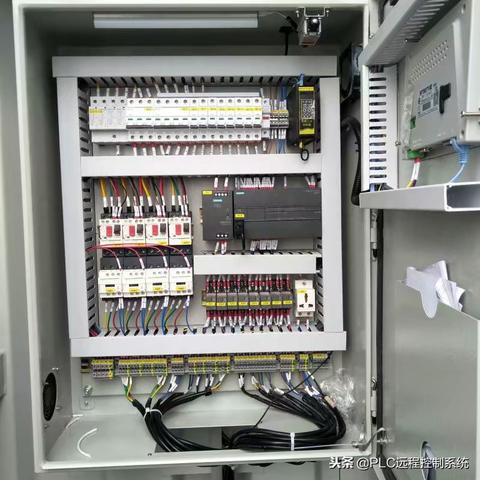
经过一系列的配置和测试,智能控制器成功地与西门子PLC建立了稳定的通信连接,机器人臂的位置控制精度达到了±0.1毫米,满足了生产要求,还实现了远程监控功能,操作人员可以通过HMI界面实时查看机器人臂的工作状态和位置信息,这个案例展示了如何通过智能控制器接入西门子PLC来实现高效的自动化控制。
A. 项目总结
在本指南中,我们详细介绍了如何将智能控制器接入西门子PLC的过程,从准备阶段的硬件需求分析到连接过程的配置和测试,再到调试与优化的各个步骤,每一步都是确保成功连接和高效运行的关键,通过实际案例的分析,我们可以看到,遵循正确的步骤和方法可以有效地解决常见的连接问题,并实现智能控制器与西门子PLC之间的稳定通信。
B. 后续步骤
在项目实施完毕后,还有一些后续步骤需要注意,定期维护和更新网络配置,以防止过时的技术导致的问题,还应考虑引入更多的安全措施,如定期更换密码、使用VPN等,以增强系统的整体安全性,建议建立一个知识库,记录下本指南中提到的所有关键步骤和技巧,以便未来的项目
扩展阅读:
大家好!今天我们来聊一聊智能控制器如何接入西门子PLC,在自动化控制领域,PLC(可编程逻辑控制器)扮演着非常重要的角色,而智能控制器的应用则进一步提高了系统的智能化和灵活性,将智能控制器与西门子PLC进行连接,可以实现更高效、更智能的控制功能,具体应该怎么操作呢?下面,我将为大家详细解答。
了解基础概念
我们要明白什么是智能控制器和PLC,智能控制器是一种具有智能处理功能的控制设备,可以完成复杂的逻辑控制、数据处理和通信等功能,而西门子PLC是工业自动化领域广泛应用的控制器之一,具有强大的逻辑控制能力和良好的通信功能。
接入前的准备工作
在接入智能控制器与西门子PLC之前,我们需要做好以下准备工作:
- 确定接口类型:西门子PLC有多种型号,我们需要根据PLC的型号和智能控制器的接口类型进行选择,常见的接口类型有RS232、RS485、以太网等。
- 确认通信协议:确保智能控制器与西门子PLC使用相同的通信协议,如Modbus、Profinet等。
接入步骤
我们按照以下步骤进行接入:
- 连接硬件:根据确定的接口类型,使用相应的线缆将智能控制器与西门子PLC连接起来,如果是以太网连接,需要确保IP地址设置正确。
- 配置通信参数:在智能控制器和西门子PLC中配置通信参数,包括通信速率、奇偶校验等。
- 设置地址:为智能控制器分配一个唯一的地址,以便PLC能够正确识别和控制。
- 编写程序:根据实际需求,使用西门子编程软件编写控制程序,实现智能控制器与PLC之间的数据交换和控制功能。
- 调试与测试:完成编程后,进行系统的调试与测试,确保智能控制器与PLC之间的通信正常、控制功能准确。
案例解析
为了更好地说明接入过程,我们来看一个实际案例:某生产线上的电机控制,该生产线上有多台电机,需要通过PLC进行控制,为了提高控制效果和智能化程度,决定接入智能控制器。
- 确定需求:根据生产线的实际需求,确定智能控制器的功能,如实现电机的启停、转速调节等功能。
- 选择硬件与配置:根据PLC的型号和电机的控制方式,选择适合的智能控制器和接口类型,本案例中选择以太网接口进行连接,使用Profinet通信协议。
- 连接硬件与配置参数:使用网线将智能控制器与PLC连接起来,并在智能控制器和PLC中配置通信参数。
- 编写控制程序:使用西门子编程软件TIA Portal编写控制程序,实现电机的启停、转速调节等功能,在程序中,可以通过读写智能控制器的寄存器来实现对电机的控制。
- 调试与测试:完成编程后,进行系统的调试与测试,在实际测试中,通过操作PLC中的程序,可以实现对电机的精准控制,证明智能控制器已成功接入西门子PLC。
常见问题及解决方案
在接入过程中,可能会遇到一些问题,如通信不稳定、地址冲突等,针对这些问题,我们可以采取以下措施进行解决:
- 通信不稳定:检查连接线是否完好、通信参数是否配置正确、IP地址是否冲突等。
- 地址冲突:为智能控制器分配一个未被使用的唯一地址。
通过以上的步骤和案例解析,我们了解了智能控制器如何接入西门子PLC,在实际应用中,我们需要根据具体的设备和需求进行接入,还需要注意常见问题的解决方案,确保系统的稳定运行,希望这篇文章对大家有所帮助!