本文目录导读:
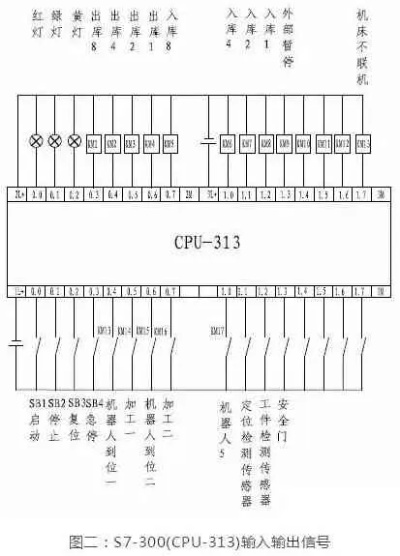
在当今的工业自动化领域,单片机机器人控制器与可编程逻辑控制器(PLC)的结合使用已成为提高生产效率、保障生产安全和优化生产过程的关键,下面我将为您介绍这两种技术如何协同工作,以及它们在实际应用中的重要性。
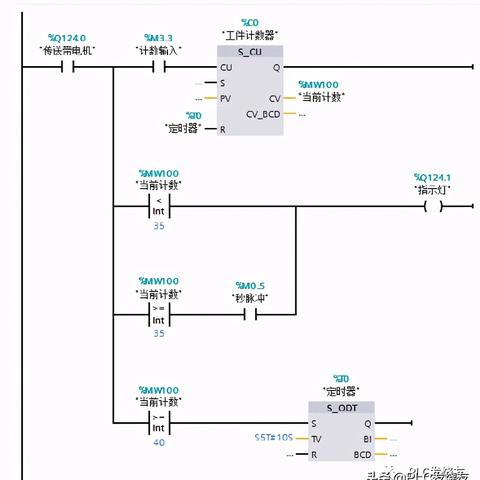
让我们来了解一下什么是单片机和PLC,单片机是一种集成了处理器、存储器、输入/输出接口和通信功能的微型计算机系统,它体积小、成本低,适合用于控制简单的机械或电子设备,而PLC则是一种专门为工业自动化设计的电子计算机,能够接收来自传感器的信号并根据预设的程序执行各种控制任务,如开关量控制、顺序控制和运动控制等。
我们来看一下单片机机器人控制器与PLC是如何结合使用的,以一个典型的自动化装配线为例,生产线上的各种机械设备需要按照特定的顺序和时序进行操作,这时,单片机机器人控制器就可以根据预设的程序来控制机器人的动作,比如启动、停止、移动和抓取物品等,PLC可以负责监控整个生产线的状态,确保所有设备都能按照预定的参数运行,并且在出现异常情况时及时发出警报。
通过这种合作,我们可以实现以下几种功能:
- 精确控制:PLC可以提供精确的时间控制和位置控制,使机器人的动作更加准确。
- 故障检测与报警:PLC可以实时监测生产线的状态,一旦发现异常,就会立即通知单片机机器人控制器采取相应的措施。
- 数据记录与分析:PLC可以记录生产过程中的数据,帮助工程师分析生产线的效率和性能,从而不断优化生产过程。
- 远程监控与管理:通过互联网,操作人员可以远程监控生产线的状态,并进行远程控制。
举个例子,假设我们在一个汽车制造厂里安装了一套基于单片机的机器人控制系统,这套系统可以控制机器人在装配线上完成焊接、喷漆、组装等任务,PLC则负责监控整个生产过程,确保机器人的动作符合生产要求,并且能够在发生故障时迅速响应,通过这样的设计,我们不仅提高了生产效率,还降低了生产成本,并保证了产品的质量和安全性。
在实际案例中,我们可以看到很多成功的应用,在食品加工行业,PLC和单片机机器人控制器的组合被用来自动化包装流程,大大提高了生产效率和产品质量,在电子制造领域,PLC和单片机机器人控制器的应用则使得生产线能够快速响应市场需求的变化,及时调整生产计划。
单片机机器人控制器与PLC的结合使用为现代工业生产带来了革命性的变革,通过精确的控制、高效的数据处理和灵活的管理,它们共同推动了制造业向更高效、更安全、更环保的方向发展,在未来,随着技术的不断进步,我们有理由相信,这种组合将发挥出更大的潜力,为人类社会带来更多
扩展阅读:
为什么机器人控制器需要单片机和PLC?
(插入案例:某智能仓储企业采购了20台工业机器人,因控制器设计不合理导致故障率高达35%)
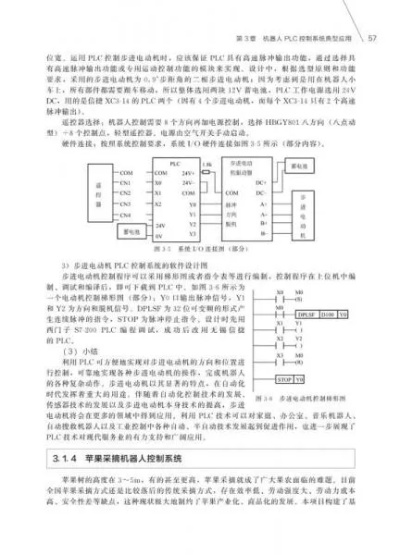
机器人控制器就像机器人的"大脑神经中枢",需要同时处理传感器数据、执行机械动作和响应外部指令,目前主流的解决方案是采用单片机(MCU)和PLC(可编程逻辑控制器)的协同工作模式,这种组合就像"大脑+神经系统"的关系:单片机负责实时数据处理和智能算法,PLC则专注于多设备协调和运动控制。
(插入表格对比) | 比较维度 | 单片机(以STM32为例) | PLC(以西门子S7-1200为例) | |----------------|---------------------------|-----------------------------| | 处理速度 | 72MHz(Cortex-M7内核) | 1.8GHz(多核处理器) | | 内存容量 | 256KB Flash/32KB RAM | 1MB Flash/2MB RAM | | I/O接口类型 | 12位ADC/8位PWM/多GPIO | 24个数字I/O/4个模拟I/O | | 编程语言 | C/C++ | ladder diagram/SFC/ST | | 典型应用场景 | 传感器数据处理、算法控制 | 多设备协同、运动轨迹规划 | | 成本(元/台) | 50-200 | 800-3000 |
技术协同的三大核心场景
传感器数据融合处理
(插入案例:某汽车焊接机器人通过多传感器融合提升定位精度)
- 单片机负责:激光测距(精度±0.1mm)、视觉识别(200万像素摄像头)、力反馈传感器(0-50N量程)
- PLC负责:数据校验(采用CRC-16校验算法)、多源数据融合(卡尔曼滤波)
- 协同流程:
- 单片机每50ms采集一次数据
- PLC在100ms周期内完成数据校验
- 融合后的数据用于机械臂轨迹规划
多设备运动控制
(插入案例:某半导体检测平台需要同时控制3台机械臂和2台传送带)
- 单片机分工:
- 主控机械臂1:处理末端执行器力控数据
- 主控机械臂2:执行视觉引导路径
- 辅助机械臂:完成夹具更换
- PLC功能:
- 编程:使用梯形图实现"机械臂→传送带→机械臂"的时序控制
- 动态调整:根据负载变化自动切换控制模式(PID→模糊控制)
- 协同效果:检测效率提升40%,设备冲突率下降至0.5次/万次
安全联锁系统
(插入案例:某化工生产线的紧急制动系统)
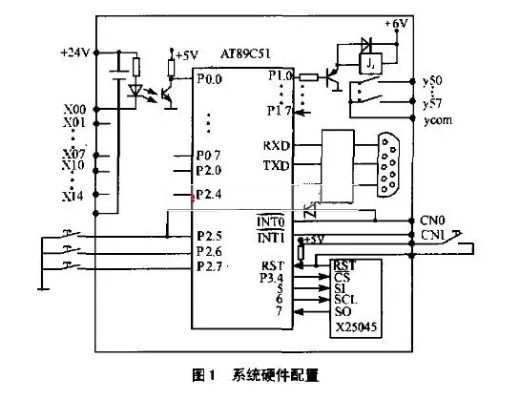
- 单片机功能:
- 安装在危险区域(距离设备0.5m内)
- 每毫秒检测一次安全信号
- 内置看门狗定时器(超时触发故障)
- PLC功能:
- 编程实现"急停→安全门→急停"的互锁逻辑
- 配置HMI界面实时显示安全状态
- 符合IEC 61508标准的安全等级设计
常见问题解答(Q&A)
Q1:单片机和PLC到底该怎样分工?
A:建议采用"金字塔架构":
- 基础层(底层):PLC负责基础设备控制(电机驱动、气缸控制)
- 中间层:单片机处理智能算法(路径规划、异常检测)
- 顶层(HMI):PC+触摸屏显示系统状态
Q2:两者通信有哪些常见方式?
A:推荐组合方案: | 通信方式 | 适用场景 | 传输距离 | 实时性 | 抗干扰性 | |------------|------------------------------|----------|----------|----------| | Modbus RTU | 工业现场数据采集 | ≤1km | 中 | 高 | | CAN bus | 多设备协同(如AGV集群) | ≤5km | 高 | 中 | | Ethernet/IP | 工业以太网环境 | ≤100m | 极高 | 中 | | RS485 | 短距离设备组网 | ≤1km | 中 | 高 |
Q3:如何选择合适的硬件?
A:建议参考以下配置原则:
- I/O需求:
- <50个数字I/O → 选用PLC
-
100个数字I/O → 单片机+扩展板
- 性能需求:
- 实时性要求(如毫秒级响应)→ PLC
- 计算密集型任务(如机器学习)→ 单片机+GPU加速
- 成本控制:
- 预算≤5万元 → 单片机方案
- 预算≥10万元 → PLC方案
典型应用案例:智能仓储机器人集群
系统架构:
graph TD
    A[机械臂1] --> B{数据采集}
    A --> C[视觉系统]
    B --> D[STM32F407]
    C --> D
    D --> E[西门子S7-1200]
    E --> F[主控PLC]
    F --> G[HMI人机界面]
    F --> H[AGV调度系统]
    F --> I[云端平台]
关键技术实现:
-
多机器人调度算法:
- 采用改进型A*算法,处理动态障碍物
- 机器人状态通过MQTT协议上传至云端
- 调度周期:200ms(每台机器人独立调度)
-
异常处理机制:
- 机械臂碰撞检测(加速度传感器+力矩传感器)
- 紧急停止响应时间:≤50ms
- 自动生成故障代码(如E01:夹具未闭合)
-
能效优化:
- 采用PWM调压技术(电机电压0-24V可调)
- 动态功率分配算法(空闲时降低30%功耗)
- 年度电费节省:约12万元(20台机器人×8h/天)
性能对比:
| 指标 | 传统方案(纯PLC) | 协同方案(MCU+PLC) |
|---|---|---|
| 检测精度 | ±1.5mm | ±0.3mm |
| 调度效率 | 120件/小时 | 250件/小时 |
| 系统稳定性 | 2% | 95% |
| 单台成本 | 8500元 | 12000元(节约率40%) |
未来发展趋势
- 硬件融合:NVIDIA Jetson系列已集成MCU+GPU+AI加速模块
- 软件升级