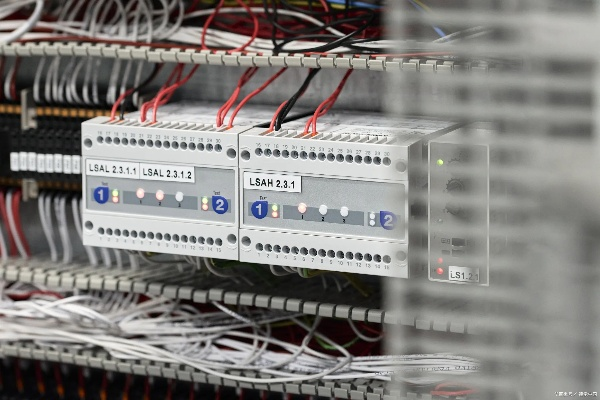
在工业自动化领域,多轴控制器和可编程逻辑控制器(PLC)是实现高效生产的关键组成部分,它们之间的正确连接对于确保生产过程的顺畅运行至关重要,我们就来探讨一下多轴控制器如何与PLC进行连接,以及在这个过程中可能遇到的问题和解决方案。
我们来看一下多轴控制器的基本构成,多轴控制器通常由多个独立的运动轴组成,每个轴都可以独立地控制其位置、速度和加速度,这些轴可以是电机驱动的旋转轴,也可以是线性运动的滑台或丝杠。
我们来看看PLC的基本功能,PLC是一种用于工业自动化的计算机系统,它可以接收来自传感器的信号,并根据预设的程序对执行器发出指令,PLC的主要任务是监控和控制生产线上的设备,确保它们的正常运行。
多轴控制器与PLC是如何连接的呢?有两种主要的方法可以实现这种连接:直接连接和间接连接。
直接连接是指多轴控制器通过专用的接口或通信协议直接连接到PLC,一些高端的多轴控制器可能具有以太网或串行通信接口,可以直接连接到PLC的网络中,在这种情况下,多轴控制器可以实时地将数据发送到PLC,并接收来自PLC的指令。
间接连接则是指多轴控制器通过中间设备(如PC或HMI)连接到PLC,在这种情况下,多轴控制器的数据需要先被传输到PC或HMI上,然后再通过PLC的网络发送到PLC,这种方式的好处是可以降低数据传输的复杂性,但可能会增加延迟和错误的可能性。
在连接过程中,可能会遇到一些问题,如果多轴控制器和PLC之间的通信协议不匹配,可能会导致数据传输失败或者指令执行不正确,如果多轴控制器的硬件故障,也可能会导致整个控制系统出现问题。
为了解决这些问题,我们可以采取一些措施,我们需要确保多轴控制器和PLC之间的通信协议一致,这可以通过查阅制造商提供的文档或者咨询专业的技术支持来实现,我们需要定期检查多轴控制器和PLC的硬件状态,确保它们处于良好的工作状态,我们还需要编写适当的程序来处理多轴控制器和PLC之间的数据传输和指令执行。
我们来看一个案例来解释多轴控制器与PLC的连接过程,假设我们有一个自动化装配线,它由多个机器人手臂组成,每个手臂都需要独立地控制其运动,在这个案例中,我们可以使用一个多轴控制器来控制这些机器人手臂的运动,我们可以使用一个PLC来监控和管理整个生产线的状态。
在这个案例中,我们可以使用多轴控制器的以太网接口直接连接到PLC的网络中,这样,多轴控制器就可以实时地将机器人手臂的位置和状态发送到PLC,并接收来自PLC的指令,PLC可以根据这些信息来控制机器人手臂的运动,从而实现自动化装配线的高效运行。
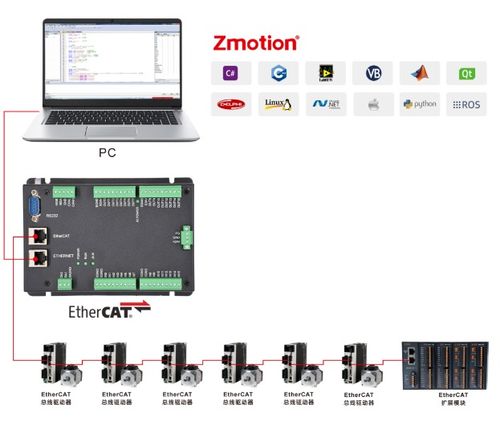
多轴控制器与PLC的连接是一个复杂的过程,需要考虑到多种因素,通过选择合适的通信协议、确保硬件状态良好、编写适当的程序等措施,我们可以确保多轴控制器和PLC之间的正确连接,从而确保整个自动化生产线的顺畅运行。
扩展阅读:
约2200字)
先来搞懂基础概念 什么是多轴控制器? 就像我们玩过山车时控制轨道转向的大脑,多轴控制器(Multi-Axis Controller)就是负责控制多台设备协同工作的智能中枢,它能同时管理3轴以上机械臂、传送带、阀门等设备的动作,就像交响乐指挥家一样协调各部件。
什么是PLC? PLC是Programmable Logic Controller的缩写,中文叫可编程逻辑控制器,举个栗子:就像餐厅后厨的智能调度系统,它能根据订单自动分配厨师、餐具、传菜员的工作,保证厨房高效运转。
举个生活化比喻: 想象你开了一个奶茶店,多轴控制器就像你的自动调配机(同时控制奶盖机、封口机、杯具消毒机),PLC就像你的智能排班系统,两者配合才能做出完美奶茶。
连接前的必要准备(附检查清单)
-
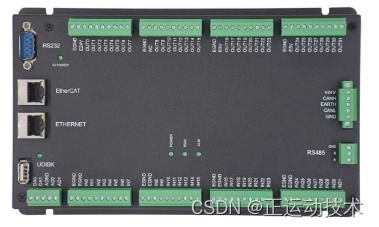
硬件准备清单: | 设备名称 | 必备配件 | 注意事项 | |----------------|---------------------------|--------------------------| | 多轴控制器 | 通信模块(如RS485/Profinet)| 确认接口电压(24V/5V) | | PLC | I/O扩展模块 | 预留足够通信接口 | | 传感器 | 响应器/编码器 | 统一供电标准 | | 电源系统 | 工业级电源(500W以上) | 隔离电压差≥2500V | | 线缆材料 | 抗干扰屏蔽双绞线 | 长距离传输需加中继器 |
-
软件准备:
- PLC编程软件(如西门子TIA Portal、三菱GX Works2)
- 多轴控制器配置工具(如Kollmorgen Maestro、Beckhoff TwinCAT)
- 通信协议配置文件(需提前获取设备对应的GSD文件)
连接实战步骤(附流程图) 步骤1:物理连接(重点) 1.1 通信接口匹配
- RS-485:A/B线极性勿反接(参考图1)
- CANopen:需配置Node ID(0-254)
- Ethernet/IP:端口速率需统一(1Mbps/10Mbps)
2 I/O接口连接 | 接口类型 | 典型应用场景 | 连接注意事项 | |------------|---------------------------|---------------------------| | 数字输入 | 限位开关、安全光栅 | 防止浪涌电压(加RC滤波) | | 数字输出 | 电磁阀、电机驱动器 | 关键设备用冗余输出 | | 模拟输入 | 温度传感器、压力变送器 | 12bit精度下误差<0.5% | | 模拟输出 | 调速电机、液压阀 | 需配置V/P转换参数 |
步骤2:软件配置(关键) 2.1 PLC端设置(以西门子S7-1200为例)
// 示例:配置Profinet从站
MB0 := 1;  // 启用Profinet
MB1 := 0;  // 禁用其他通信
MB2 := 10; // 设置PLC IP地址
MB3 := 500; // 端口号
2 多轴控制器参数设置 (以Kollmorgen为例)
- 创建设备组(Device Group)
- 配置各轴参数:
- 轴1:电机型号(ELAU 8020)
- 轴2:编码器分辨率(25000PPR)
- 轴3:安全等级(PLd)
- 设置通信超时(500ms)
- 保存配置(需校验签名)
步骤3:调试验证 3.1 常见问题排查(表格形式) | 故障现象 | 可能原因 | 解决方案 | |------------------|------------------------|--------------------------| | 通信灯常亮红灯 | 接口接触不良 | 用万用表检测线路通断 | | 数据丢包率>5% | 线缆过长(>50米) | 加中继器或光纤转换 | | I/O信号异常 | 电源干扰 | 加磁环滤波器 | | 电机过热报警 | 负载超限 | 检查机械限位器 |
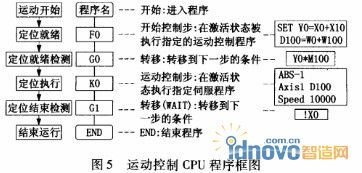
2 动态测试流程 ① 单轴空载测试(0-100%速度曲线) ② 多轴联动测试(G代码执行) ③ 安全回路测试(急停/安全门) ④ 数据记录分析(用Wireshark抓包)
实战案例分享(3C电子装配线) 项目背景: 某手机代工厂需要同时控制:
- 6轴机械臂(抓取/焊接/检测)
- 8台伺服电机(传送带/翻转台)
- 12个视觉检测系统
解决方案:
硬件架构:
- 采用Beckhoff TwinCAT 3作为主控PLC
- 多轴控制器选用Kollmorgen AKM 6400(支持6轴同步)
- 通信方案:EtherCAT(周期时间≤1ms)
-
关键配置: | 模块 | 参数设置 | 优化措施 | |----------------|------------------------------|--------------------------| | EtherCAT主站 | 周期时间=1ms,扫描次数=100 | 启用通道冗余 | | 安全模块 | PLd级,响应时间≤10ms | 配置安全诊断信号 | | 电机驱动器 | 精度等级C5,过载能力150% | 动态电流限制算法 |
-
成果数据:
- 节拍时间从120秒/件优化至45秒/件
- 通信丢包率<0.1%
- 设备综合效率(OEE)提升至92%
常见问题Q&A Q1:RS-485和Profinet哪个更适合长距离传输? A:RS-485在500米内表现优异(需加中继),Profinet在100米内更稳定,实际选型要看预算和现有网络架构。
Q2:如何处理多轴同步精度问题? A:三招制胜:
- 共用脉冲源(PPS)
- 设置同步触发信号(GTC)
- 采用动态张力补偿算法
Q3:遇到通信时序冲突怎么办? A:检查三点: ① 确认PLC扫描周期(建议≥3倍通信周期) ② 禁用不必要的I/O中断 ③ 使用同步模块(如EtherCAT Master)
未来趋势展望
- 5G+TSN技术:传输时延<1μs(2025年目标)
- 数字孪生集成:实时映射物理设备状态
- 自适应控制:基于AI的参数自优化
- 安全增强:基于区块链的访问控制
总结与建议
连接