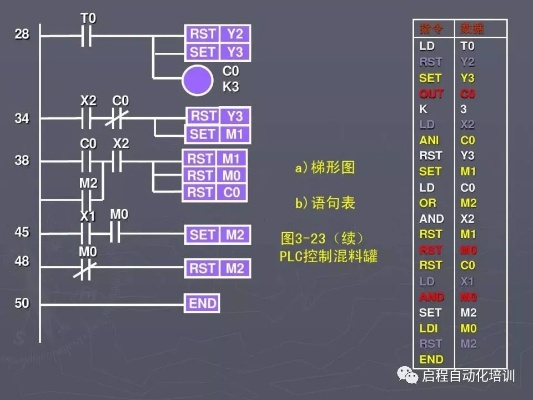
简思PLC运动控制器编程实例详解,简思PLC是一款功能强大的运动控制器,广泛应用于自动化控制领域,本文将通过一个具体的编程实例,详细解析简思PLC的编程过程和步骤。我们需要了解简思PLC的基本结构和功能,简思PLC主要由输入模块、输出模块、处理模块和通信模块组成,输入模块负责接收外部设备的信号;输出模块负责驱动外部设备;处理模块负责处理输入信号并生成相应的控制指令;通信模块负责与其他设备进行数据交换。我们以一个简单的例子来说明简思PLC的编程过程,假设我们需要实现一个简单的机器人运动控制,包括前进、后退、左转和右转等动作,我们可以通过编写程序来实现这些功能。在编写程序时,我们需要遵循一定的编程规范和步骤,我们需要定义输入信号和输出信号的类型和数量;我们需要根据输入信号的状态生成相应的控制指令;我们需要将控制指令发送到输出模块,驱动机器人执行相应的动作。通过这个例子,我们可以看到简思PLC编程的一般过程,在实际工作中,我们可以根据具体的需求和场景,灵活运用简思PLC的各种功能和特性,实现更加复杂和高效的控制任务。
大家好,今天我们要聊的是关于简思PLC运动控制器的编程实例,在开始之前,让我们先了解一下什么是PLC(可编程逻辑控制器),PLC是一种用于工业自动化控制的电子设备,它能够根据预设的程序来控制机器的运行。
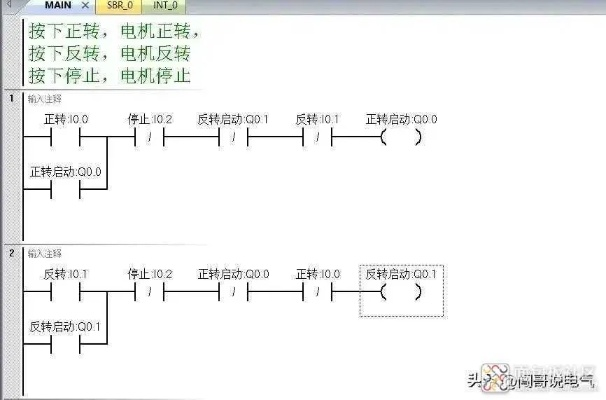
我们来看一个基本的例子,假设我们要控制一个电机的启动和停止,我们需要编写一段程序来实现这个功能,我们可以使用简思PLC的运动控制器来编写这段程序。
我们需要确定电机的类型和参数,如果电机是步进电机,那么它的参数可能包括电流、电压等,我们需要确定电机的位置和速度,如果我们想让电机从0位置开始,以1000转/分钟的速度运行,那么我们可以这样编程:
| 变量名 | 类型 | 描述 |
|---|---|---|
| 电机ID | 整数 | 电机的编号 |
| 速度 | 浮点数 | 电机的转速 |
| 位置 | 整数 | 电机的目标位置 |
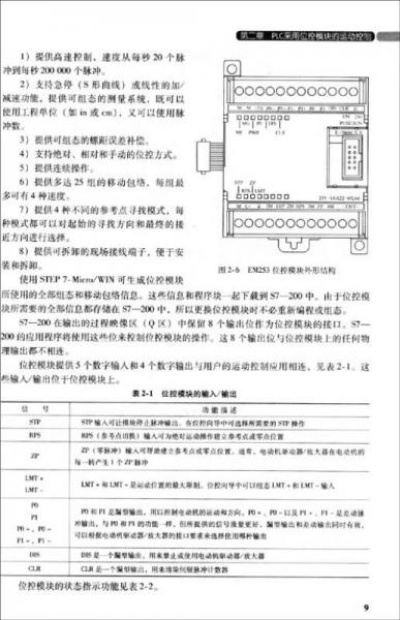
我们需要编写一个函数来控制电机的启动和停止,这个函数可以接收电机ID、速度和位置作为参数,并根据这些参数来控制电机的运行。
| 函数名 | 描述 |
|---|---|
| start_motor(电机ID, 速度, 位置) | 启动电机,并设置其为给定的速度和位置 |
| stop_motor(电机ID, 速度, 位置) | 停止电机,并恢复其到原始位置 |
我们需要将这些函数与实际的设备连接起来,这通常需要使用简思PLC的运动控制器的编程软件来完成,在软件中,我们可以将上述函数添加到设备列表中,并设置它们的动作。
通过这样的编程实例,我们可以看到简思PLC运动控制器的强大功能,它可以帮助我们实现复杂的自动化控制任务,提高生产效率。
在实际应用中,我们还需要注意一些常见的问题,有时候我们可能需要对电机进行保护,以防止过载或短路,这时,我们可以在程序中添加一些保护机制,如限制电机的最大电流和电压等,我们还需要考虑设备的兼容性和扩展性,确保我们的系统可以适应未来的需求变化。
简思PLC运动控制器是一个非常实用的工具,它可以帮助工程师们轻松地实现复杂的自动化控制任务,通过学习和实践,我们可以更好地掌握它的使用方法,并将其应用于实际工作中。
扩展阅读:
大家好,今天我来和大家聊聊PLC运动控制器的编程实例,作为一个工程师或者自动化爱好者,掌握PLC编程是必不可少的技能,而运动控制器作为PLC中的一个重要模块,其编程更是关键,我就以“简思PLC运动控制器”为例,带大家一步步了解它的编程方法和实际应用。
什么是PLC运动控制器?
我们得搞清楚PLC和运动控制器到底是什么关系,PLC,也就是可编程逻辑控制器,是工业自动化中常用的控制设备,主要用于逻辑控制、顺序控制、数据处理等,而运动控制器则是专门用于控制电机、伺服、步进等运动执行机构的设备,通常用于需要高精度、高速运动的场合。
简思PLC运动控制器,就是一款集PLC逻辑控制和运动控制于一体的设备,适用于各种复杂的运动控制场景,比如机器人、数控机床、传送带系统等。
硬件连接与配置
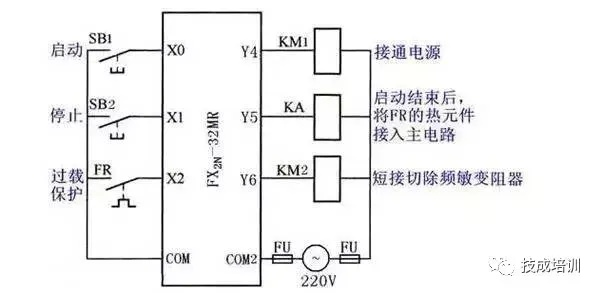
在开始编程之前,我们需要先了解如何连接硬件,简思PLC运动控制器通常有以下接口:
- PLC接口:用于连接输入输出模块,控制信号、传感器信号等。
- 运动控制接口:用于连接伺服驱动器、步进驱动器、编码器等。
- 通信接口:如以太网、RS485等,用于与上位机或HMI(人机界面)通信。
下面我们用一个表格来简单说明一下接口功能:
| 接口类型 | 功能说明 | 常见连接设备 |
|---|---|---|
| PLC接口 | 输入/输出信号控制 | 限位开关、按钮、指示灯 |
| 运动控制接口 | 控制电机运动 | 伺服驱动器、步进电机 |
| 通信接口 | 与上位机或HMI通信 | PC、触摸屏 |
软件编程基础
简思PLC运动控制器通常使用其配套的编程软件进行编程,比如简思HMI Designer或简思PLC Studio,编程语言一般支持梯形图(Ladder Diagram)、结构化文本(ST)等。
下面我们以梯形图为例,介绍如何编写一个简单的运动控制程序。
轴配置
在开始运动控制前,我们需要先配置运动轴,我们有一个伺服电机,连接到X轴,我们需要在软件中定义这个轴:
- 轴名称:X轴
- 驱动器类型:伺服驱动器
- 电机类型:伺服电机
- 最大速度:1000 RPM
- 加速度:500 mm/s²
运动指令
运动控制中最常用的指令包括:
- G00:快速定位(不控制路径)
- G01:直线插补
- G02/G03:圆弧插补
- G90/G91:绝对/相对位置模式
下面我们写一个简单的程序,让X轴从原点移动到1000mm的位置,然后返回。
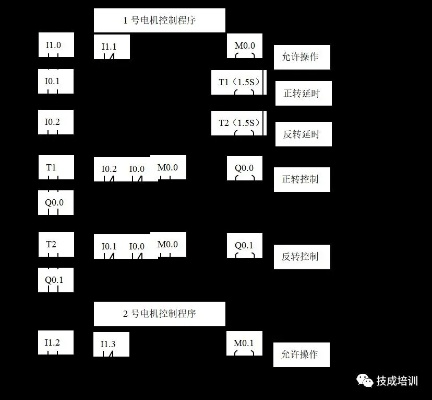
// 梯形图程序示例
// 假设X轴原点信号为X_HOME,运动使能信号为X_ENABLE
// 1. 原点检测
| [X_HOME] | [X_ENABLE] | [Move_X_Home] |
|----------|-------------|---------------|
|          |             | 跳转到原点复位程序 |
// 2. 启动运动
| [Start_Button] | [X_Enable] | [Move_X_Forward] |
|----------------|-------------|-------------------|
|                |             | 执行G01 X1000 |
// 3. 运动完成检测
| [X_Done] | [Stop_Button] | [Reset_Program] |
|----------|---------------|-----------------|
|          |               | 停止并复位 |
实际案例:搬运机器人控制
假设我们要控制一个搬运机器人,它需要完成以下动作:
- 从原点出发。
- 向右移动到X=500mm。
- 向上移动到Y=300mm。
- 向左移动到X=200mm。
- 向下移动到Y=100mm。
- 返回原点。
我们可以用简思PLC的运动控制功能来实现这个路径。
编程步骤:
- 配置两个轴:X轴和Y轴。
- 设置运动参数:速度、加速度、加加速度等。
- 编写运动路径程序:
// 梯形图程序示例
// 假设X轴和Y轴已经配置完成
// 1. 原点检测
| [X_HOME] | [Y_HOME] | [Reset_X_Y] |
|----------|----------|-------------|
|          |          | 复位X、Y轴到原点 |
// 2. 启动搬运任务
| [Start_Button] | [Enable_Motion] | [Start_Sequence] |
|----------------|------------------|-------------------|
|                |                  | 跳转到搬运路径 |
// 3. 搬运路径
| [X_Done] | [Y_Done] | [Move_X_500] |
|----------|----------|--------------|
|          |          | 执行G01 X500 |
| [X_Done] | [Y_Done] | [Move_Y_300] |
|----------|----------|--------------|
|          |          | 执行G01 Y300 |
| [X_Done] | [Y_Done] | [Move_X_200] |
|----------|----------|--------------|
|          |          | 执行G01 X200 |
| [X_Done] | [Y_Done] | [Move_Y_100] |
|----------|----------|--------------|
|          |          | 执行G01 Y100 |
| [X_Done] | [Y_Done] | [Return_Home] |
|----------|----------|---------------|
|          |          | 返回原点并结束任务 |
常见问题与解答
Q1:如何处理运动过程中的超程问题?
A:在编程时,我们需要设置轴的软限位和硬限位,软限位可以通过PLC程序设置,当轴接近限位时,PLC会发出警告或停止运动,硬限位则是通过机械限位开关来实现。
Q2:如何实现多轴联动?
A:简思PLC支持多轴同步控制,只需在运动指令中指定多个轴的坐标即可,G01 X100 Y50 Z20,表示X、Y、Z三个轴同时移动到指定位置。
Q3:运动控制精度不够怎么办?
A:首先检查伺服电机和驱动器的参数设置是否正确,其次可以调整加速度、速度等参数,或者升级到更高精度的编码器。
我们可以看到,简思PLC运动控制器在编程上并不复杂,只要掌握了基本的运动控制指令和编程逻辑,就能轻松应对大多数工业自动化场景,无论是简单的直线运动,还是复杂的多轴联动,都可以通过合理的程序设计来实现。
如果你刚开始接触PLC运动控制,建议从简单的直线运动开始,逐步扩展到多轴联动、轨迹规划等高级功能,多动手实践,多查阅资料,很快你就能成为一名运动控制高手!
如果你有任何关于PLC编程或运动控制的问题,欢迎在评论区留言,我会一一解答!