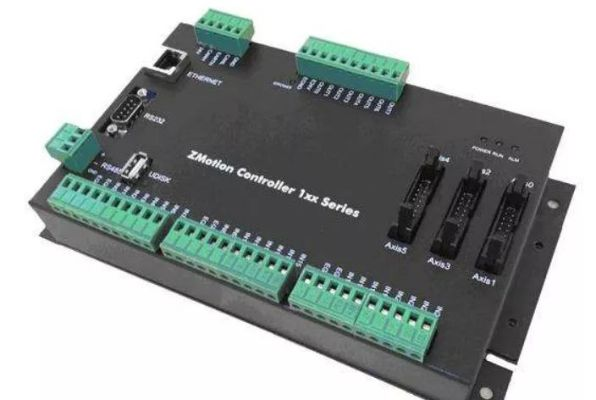
控制器和可编程逻辑控制器(PLC)在硬件设计上存在显著差异,PLC通常采用模块化设计,每个模块负责特定的功能,如输入、输出、处理等,这种设计使得PLC的扩展性较强,可以方便地添加或替换模块以适应不同的应用需求,相比之下,运动控制器则更注重于运动控制,其硬件结构往往更为紧凑,集成了多种传感器和执行器接口,以实现对机械运动的精确控制。PLC的编程通常基于梯形图或结构化文本,而运动控制器则可能采用专用的运动控制语言或图形化编程界面,这要求用户具备一定的专业知识来编写和调试程序,但同时也提供了更高的灵活性和效率。PLC和运动控制器在性能上也有所不同,PLC通常具有更强的数据处理能力,能够执行复杂的算法和任务,而运动控制器虽然在速度和精度方面可能不如PLC,但在实时性和响应速度方面却有着明显的优势,在选择使用哪种控制器时,需要根据具体的应用场景和性能
在现代工业自动化领域,运动控制器和可编程逻辑控制器(PLC)是两种常见的控制设备,它们各自承担着不同的角色,我们就来聊聊这两种设备在硬件上的区别。
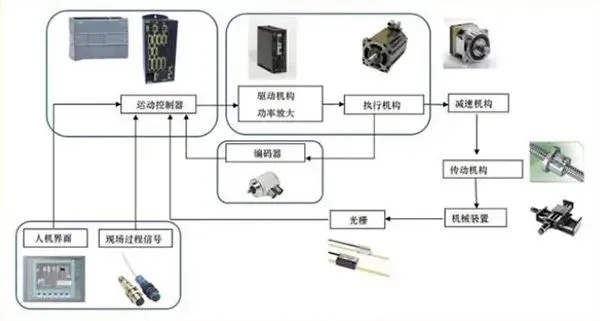
我们来看一下它们的输入输出能力,运动控制器通常具有更多的输入输出端口,这意味着它可以连接更多的传感器和执行器,而PLC则相对较少,但每个端口的带宽和响应速度都很高。
我们来看看它们的处理能力,运动控制器的处理能力通常更强,因为它们需要处理来自多个传感器的数据,并实时地做出决策,而PLC则更注重于逻辑运算和顺序控制,所以它的处理能力相对较弱。
我们来看一下它们的通信能力,运动控制器通常支持多种通信协议,如Modbus、Profinet等,这使得它们可以与其他设备进行无缝连接,而PLC则主要依赖于以太网通信,虽然也可以使用其他协议,但不如运动控制器灵活。
我们来看看它们的软件功能,运动控制器通常提供更为丰富的软件功能,如轨迹规划、力矩控制、伺服优化等,而PLC则更注重于逻辑控制和顺序控制,所以在软件功能上相对简单一些。
我们来看看它们的成本,运动控制器由于其复杂的硬件结构和丰富的软件功能,通常价格较高,而PLC则因为其结构简单、性能稳定,所以价格相对较低。
让我们通过一个表格来总结一下这些区别:
| 特点 | 运动控制器 | PLC |
|---|---|---|
| 输入输出端口数 | 多 | 少 |
| 处理能力 | 强 | 中 |
| 通信协议 | 多样 | 单一 |
| 软件功能 | 丰富 | 基础 |
| 成本 | 高 | 低 |
运动控制器和PLC在实际应用中应该如何选择呢?这要取决于具体的应用场景和需求,如果需要处理大量的传感器数据,实时地进行决策,那么运动控制器可能是更好的选择,而如果只需要进行简单的逻辑控制,不需要处理大量的数据,那么PLC可能更适合。
在机器人控制系统中,运动控制器可以更好地处理来自多个传感器的数据,并实时地做出决策,从而确保机器人的动作准确无误,而在简单的自动化生产线中,PLC则可以满足基本的逻辑控制需求,实现设备的自动运行。
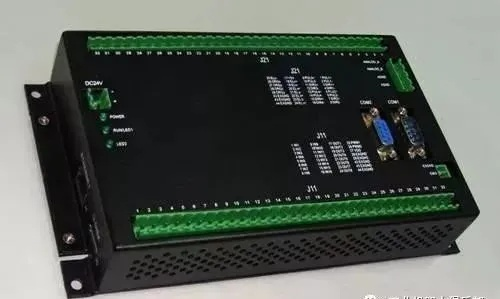
运动控制器和PLC在硬件上有着明显的区别,在选择时,我们需要根据自己的实际需求来做出决定
扩展阅读:
在工业自动化领域,运动控制器(Motion Controller)和可编程逻辑控制器(Programmable Logic Controller,PLC)都是非常重要的设备,它们在工业生产中扮演着关键角色,但它们在硬件结构上存在一些显著的区别,本文将带大家深入了解运动控制器与PLC在硬件上的差异。
运动控制器与PLC硬件差异对比
为了让大家更直观地了解运动控制器与PLC在硬件上的差异,下面用表格进行对比:
| 项目 | 运动控制器 | PLC |
|---|---|---|
| 控制对象 | 电机、伺服系统等运动设备 | 逻辑控制、顺序控制、过程控制等 |
| 硬件结构 | CPU:负责处理运动控制算法 2. 运动控制卡:负责电机控制 3. 通信接口:实现与其他设备的通信 4. 电源模块:为设备提供电源 | CPU:负责执行用户程序 2. 输入输出模块:实现与外部设备的连接 3. 通信模块:实现与其他设备的通信 4. 电源模块:为设备提供电源 |
| 控制算法 | 位置控制:实现精确的位置控制 2. 速度控制:实现精确的速度控制 3. 路径控制:实现复杂的运动轨迹控制 | 逻辑控制:实现开关量控制 2. 顺序控制:实现顺序控制 3. 过程控制:实现连续过程控制 |
| 应用场景 | 高精度运动控制 2. 复杂运动轨迹控制 3. 机器人控制 | 逻辑控制 2. 顺序控制 3. 过程控制 |
问答环节
运动控制器和PLC有什么区别?
答:运动控制器主要用于控制电机、伺服系统等运动设备,实现高精度、复杂的运动轨迹控制;而PLC主要用于逻辑控制、顺序控制、过程控制等,适用于工业自动化领域的各种控制需求。
运动控制器和PLC在硬件结构上有什么区别?
答:运动控制器硬件结构主要包括CPU、运动控制卡、通信接口、电源模块等,而PLC硬件结构主要包括CPU、输入输出模块、通信模块、电源模块等。
运动控制器和PLC在控制算法上有什么区别?
答:运动控制器主要实现位置控制、速度控制、路径控制等运动控制算法;而PLC主要实现逻辑控制、顺序控制、过程控制等控制算法。
案例说明
以一个自动化生产线为例,生产线上的机器人需要完成物料搬运、装配等任务,在这种情况下,运动控制器和PLC可以发挥以下作用:
-
运动控制器:负责控制机器人的运动轨迹,实现高精度、复杂的运动控制,确保机器人准确完成物料搬运、装配等任务。
-
PLC:负责控制生产线上的其他设备,如输送带、检测设备等,实现整个生产线的顺序控制。
通过运动控制器和PLC的协同工作,实现了自动化生产线的稳定运行。
本文从硬件结构、控制对象、控制算法等方面对比了运动控制器与PLC的差异,在实际应用中,根据具体需求选择合适的设备,才能更好地满足工业自动化领域的控制需求。