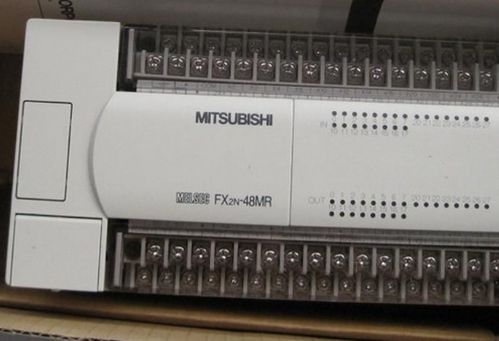
PLC控制系统中,PID控制策略被广泛应用于氩弧焊弧长调节,该策略通过实时监测焊接参数,如电流、电压和焊接速度,并根据预设的PID控制器算法调整输出信号,从而实现对氩弧焊弧长的精确控制,PID控制器根据误差信号的比例(P)、积分(I)和微分(D)项进行计算,以实现对焊接过程的快速响应和稳定性控制,通过调整PID参数,可以优化焊接质量和效率,提高生产效率,PLC系统还具有编程灵活性和易于维护的特点,使得PID控制策略在氩弧焊弧长调节中的应用更加广泛,PLC中的PID控制策略为氩弧焊弧长调节提供了有效的解决方案,有助于提高焊接质量和生产效率
各位朋友,大家好!今天我要跟大家分享一个非常实用的话题——在PLC(可编程逻辑控制器)中应用PID(比例-积分-微分)控制策略来调节氩弧焊的弧长,这个技术不仅能够提高焊接质量,还能有效节约能源和材料,我会用表格的形式来详细解释这个过程,并结合实际案例来说明如何操作。
PID控制原理 我们得明白什么是PID控制,PID是一种反馈控制系统,它根据输入信号与期望输出之间的误差来调整控制器的输出,PID控制器由三个部分组成:比例(P)、积分(I)和微分(D),它们各自的作用如下:
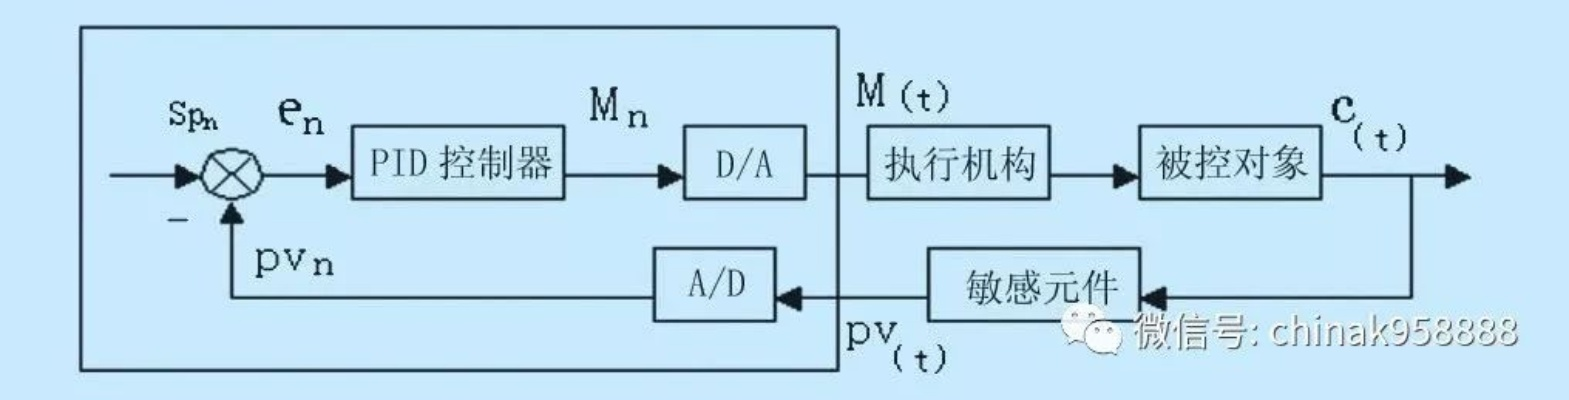
- 比例(P):当实际输出与期望输出有偏差时,比例部分会立即调整输出,以减小偏差。
- 积分(I):如果偏差持续存在,积分部分会逐渐增加输出,直到偏差消失。
- 微分(D):微分部分用于检测偏差的变化趋势,如果偏差在快速增大,那么微分部分会提前调整输出,以防止偏差继续扩大。
PLC中的PID控制实现 在PLC中实现PID控制,我们需要编写相应的程序来处理这些信号,以下是一个简单的PLC程序结构:
PROGRAM PID_Controller
VARIABLEs:
    error(0)    // 设定值与实际值的差
    integral(0) // 累积误差
    derivative(0) // 变化率
END_VARIABLES
METHODS:
    // 初始化变量
    error = 0;
    integral = 0;
    derivative = 0;
    // 计算比例、积分和微分值
    proportional = (error - integral) / (1 + integral);
    integral += error;
    derivative = error * time; // 假设时间是t
    // 计算控制输出
    control_output = proportional + integral + derivative;
END_METHODS
END_PROGRAM
实际应用案例 让我们通过一个具体的例子来理解PID控制是如何工作的,假设我们要焊接一个直径为50mm的圆筒形工件,我们希望焊缝的长度为200mm,我们可以使用以下步骤来实现PID控制:
- 设置期望的焊缝长度为200mm。
- 使用PLC程序计算当前的实际焊缝长度。
- 如果实际焊缝长度与期望长度相差较大,则调整PID控制器的输出,使得焊缝长度逐渐接近期望值。
- 当焊缝长度稳定在期望值附近时,停止调整。
问答环节 Q1: 为什么需要用到PID控制? A1: 因为PID控制能够根据实际输出与期望输出之间的误差进行自动调整,从而确保系统的稳定性和准确性。
Q2: 在PLC中实现PID控制需要哪些参数? A2: 需要设置期望的焊缝长度、实际焊缝长度、误差、累积误差和变化率等参数。
Q3: 如何选择合适的PID参数? A3: 比例参数应较小以避免过冲现象;积分参数应适中以避免振荡;微分参数应适当以避免响应延迟,具体参数的选择需要根据实际情况进行调整。
结束语 以上就是关于PLC中PID控制策略在氩弧焊弧长调节中的应用的详细介绍,希望对大家有所帮助,谢谢大家
扩展阅读:
大家好,今天我们来聊聊PLC在氩弧焊弧长控制中的应用,特别是PID控制器的运用,氩弧焊是一种高质量的焊接方法,弧长控制是保证焊接质量的关键,我会用通俗易懂的语言,结合表格、问答和案例,为大家详细解析这个系统。
什么是PID控制器?
得先了解一下PID控制器,PID是比例(Proportional)、积分(Integral)和微分(Derivative)的缩写,它是一种常见的自动控制算法,用于调节系统的输出,使其达到期望的稳定状态。
| PID参数 | 说明 |
|---|---|
| 比例(P) | 直接与误差成比例,用于快速响应误差。 |
| 积分(I) | 累积误差,用于消除稳态误差。 |
| 微分(D) | 预测误差的变化趋势,用于减少超调。 |
PLC在氩弧焊弧长控制中的应用
在氩弧焊过程中,弧长控制非常重要,如果弧长过长,会导致热量分散,焊接质量下降;如果弧长过短,则可能造成烧穿,PLC通过PID控制器自动调节焊接电流,从而控制弧长。
案例说明
某焊接车间使用的是一台自动焊接机器人,焊接材料为不锈钢,为了提高焊接质量,车间决定采用PLC控制的PID氩弧焊弧长自动调节系统。
如何实现PID控制?
- 采集数据:PLC需要采集焊接过程中的电流、电压、弧长等数据。
- 设定目标:根据焊接工艺要求,设定一个理想的弧长目标值。
- 计算误差:PLC将实际弧长与目标弧长进行比较,计算出误差。
- PID调节:根据PID算法,计算出调节量,调整焊接电流。
- 反馈调整:PLC不断采集数据,重复上述步骤,直到弧长稳定在目标值。
问答环节
问:PID控制器在弧长控制中有什么优势? 答:PID控制器可以根据实时数据自动调整焊接电流,快速响应误差,提高焊接质量,减少人工干预。
问:如何调整PID参数? 答:PID参数的调整需要根据具体焊接工艺和材料进行,一般可以通过试焊和调整来实现。
问:PLC控制系统的稳定性如何保证? 答:PLC控制系统具有较高的稳定性,因为它采用了先进的控制算法和硬件设备。
PLC控制的PID氩弧焊弧长自动调节系统,通过实时采集数据、计算误差、调整焊接电流,实现了对弧长的精确控制,这种系统不仅提高了焊接质量,还降低了人工成本,是现代焊接工艺中不可或缺的一部分。
希望这篇文章能帮助大家更好地理解PLC在氩弧焊弧长控制中的应用,如果你还有其他问题,欢迎在评论区留言讨论。