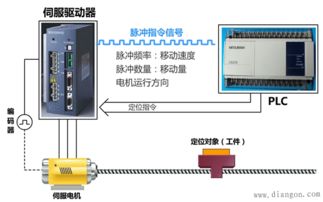
本文中,我们将详细探讨机器人PLC控制器的接线图,PLC控制器是现代自动化系统中不可或缺的组成部分,它通过数字信号处理和逻辑控制来实现机器的精确操作。我们需要了解PLC控制器的基本构成,它由中央处理单元、输入/输出接口、电源模块等部分组成,输入/输出接口是连接外部设备与控制器的关键部分,它负责接收来自外部设备的信号并将其传输到控制器进行处理。我们来讨论PLC控制器的接线图,接线图是一张详细的图纸,描述了各个部件之间的连接方式,它通常包括以下几个部分:电源模块、输入/输出接口、中间继电器、执行器等,这些部件之间通过电缆进行连接,形成一个复杂的网络。我们强调了PLC控制器在机器人自动化中的应用,随着科技的进步,机器人在各个领域的应用越来越广泛,而PLC控制器作为其核心部件,发挥着至关重要的作用,通过合理的接线图设计,我们可以
在现代工业自动化领域,机器人PLC控制器扮演着至关重要的角色,它们通过精确的编程和控制,使机器人能够执行各种复杂的任务,从而提高生产效率和降低人力成本,要让机器人正常工作,我们需要了解其内部结构和工作原理,以及如何正确地连接和配置PLC控制器,我将详细介绍机器人PLC控制器的接线图,包括接线方式、注意事项以及实际应用案例。
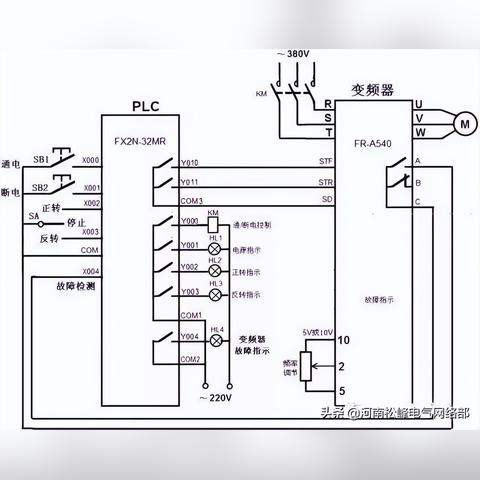
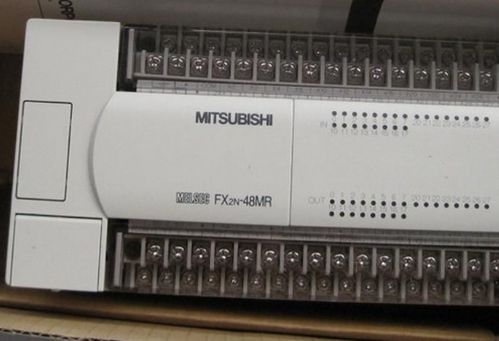
让我们来了解一下机器人PLC控制器的基本结构,它主要由CPU模块、输入/输出模块、电源模块等部分组成,这些模块通过电缆相互连接,形成了一个复杂的网络,在这个网络中,每个模块都有其特定的功能,如CPU模块负责处理数据和指令,输入/输出模块负责接收传感器信号并控制执行机构等。
我们来看一下机器人PLC控制器的接线图,接线图是一张详细的图表,展示了各个模块之间的连接关系,在接线图中,我们可以看到多个输入/输出模块,每个模块都有其对应的编号,还标出了电源线和通信线的位置。
为了确保接线正确无误,我们可以使用表格来补充说明,以下是一个简化的接线图表格示例:
| 模块编号 | 输入/输出模块 | 电源线 | 通信线 |
|---|---|---|---|
| A01 | 输入模块1 | 1 | 2 |
| A01 | 输出模块1 | 3 | 4 |
| B02 | 输入模块2 | 5 | 6 |
| B02 | 输出模块2 | 7 | 8 |
| C03 | 输入模块3 | 9 | 10 |
| C03 | 输出模块3 | 11 | 12 |
在这个表格中,我们列出了每个模块的编号、输入/输出模块以及它们对应的电源线和通信线,这样,我们就可以清楚地看到各个模块之间的连接关系,避免了接线错误的可能性。
在接线过程中,我们需要注意以下几点:
- 确保电源线和通信线的正确连接,电源线应该连接到相应的模块上,而通信线则连接到其他模块或外部设备上。
- 避免将不同颜色的线混淆,红色代表正极,黑色代表负极,白色代表中性线。
- 检查所有连接是否牢固,如果发现松动或脱落的情况,应该立即重新连接。
- 确认所有的输入/输出模块都已经被正确地识别和分配,这可以通过查看接线图上的编号来实现。
在实际案例中,我们可以参考一些成功应用机器人PLC控制器的案例,某汽车制造企业通过使用机器人PLC控制器,实现了生产线的自动化和智能化,他们根据实际需求,设计了一套完整的接线图,并将各个模块连接起来,通过编程和调试,成功地让机器人完成了装配、焊接、喷涂等一系列复杂的任务,这不仅提高了生产效率,还降低了人力成本,为企业带来了显著的经济效益。
了解机器人PLC控制器的接线图对于确保其正常运行至关重要,通过使用表格来补充说明,我们可以清晰地看到各个模块之间的连接关系,避免了接线错误的可能性,在接线过程中,我们需要注意电源线和通信线的正确连接,以及避免混淆不同颜色的线,通过参考实际案例,我们可以更好地理解机器人PLC控制器的应用效果,希望本文的介绍能够帮助您更好地理解和应用机器人PLC控制器,为您的企业带来更高的生产效率和
扩展阅读:
随着工业自动化技术的飞速发展,机器人PLC控制器在各个领域的应用越来越广泛,为了确保机器人的稳定运行和高效控制,正确的接线图是不可或缺的,本篇文章将详细介绍机器人PLC控制器的接线图,并结合案例进行深入解释,帮助读者更好地理解和应用。
机器人PLC控制器基本结构与接线要点
机器人PLC控制器基本结构
机器人PLC控制器主要由输入模块、控制模块、输出模块和电源模块组成,输入模块负责接收外部信号,控制模块负责执行逻辑运算和控制指令,输出模块负责将控制指令转化为实际动作,电源模块为整个控制器提供稳定的电力支持。
接线要点
(1)电源线:确保电源线接正确,避免接错或接反。
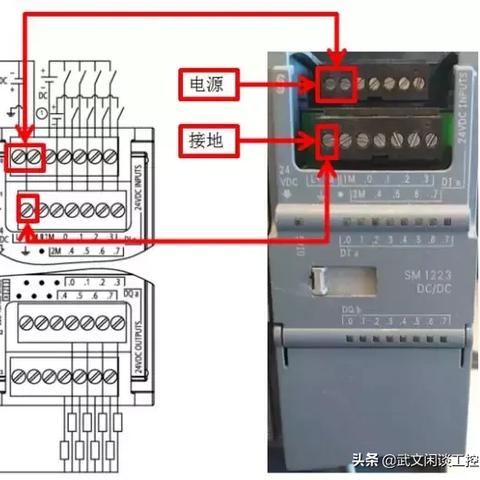
(2)信号线:根据机器人的具体需求,选择合适的信号线类型和数量,常见的信号线类型包括模拟信号线和数字信号线。
(3)连接器:使用合适的连接器进行接线,确保接线牢固可靠。
(4)注意事项:接线时需注意保护电缆,避免受到机械损伤和高温影响。
接线图详解
以下是机器人PLC控制器的接线图示例,结合表格详细说明接线要点。
机器人PLC控制器接线图示例
| 线路名称 | 连接方式 | 接线端子 | 说明 |
|---|---|---|---|
| 电源线 | 电源插头 → PLC控制器 | A、B、C | 为控制器提供稳定的电力支持 |
| 输入信号线 | 连接器 → 输入模块 | X1、X2、X3 | 根据机器人的具体需求接入相应的输入信号 |
| 控制信号线 | 连接器 → 控制模块 | Y1、Y2 | 控制指令的传输线路 |
| 输出模块连接线 | 连接器 → 输出模块 | Z1、Z2 | 将控制指令转化为实际动作的线路 |
| 备注 | 其他保护措施 | 根据实际需求添加 | 如防雷、防静电等 |
问答说明:
Q1:如何选择合适的信号线类型? A1:根据机器人的具体需求选择合适的信号线类型,如模拟信号线用于控制电机动作,数字信号线用于传输控制指令。
Q2:如何保护电缆避免受到机械损伤和高温影响? A2:使用保护套管或电缆保护层等措施,避免电缆受到机械损伤和高温影响。
案例解释:
某工业机器人PLC控制器的接线图实例
(1)电源线连接:使用标准电源插头与PLC控制器连接,确保电源稳定供应。
(2)输入信号线连接:根据机器人的具体需求,接入相应的模拟信号线和数字信号线,对于需要接收传感器数据的机器人,可以接入传感器信号线。
(3)连接器选择:选择合适的连接器进行接线,确保接线牢固可靠,选择具有防松脱功能的连接器可以更好地保证信号线的稳定性。
总结与建议
本篇文章详细介绍了机器人PLC控制器的接线图要点和案例解释,帮助读者更好地理解和应用,在接线过程中,需要注意电源线的选择、信号线的类型和数量、连接器的使用以及保护措施等要点,还需要根据实际需求选择合适的接线方式和案例进行深入解释,建议读者在实际应用中多加实践,不断总结经验,提高接线水平。