C(可编程逻辑控制器)和伺服控制器是工业自动化中的关键组成部分,它们通过先进的电子技术和软件实现对生产过程的精确控制。PLC是一种数字控制系统,它能够处理大量的输入信号并生成相应的输出信号,这些输入信号可以来自传感器、开关或执行器等设备,PLC通过内部的逻辑电路来解析这些输入信号,并根据预设的程序来控制输出设备的动作,这使得PLC能够适应各种不同的工业应用需求,如生产线自动化、过程控制等。伺服控制器则是一种用于精确控制电机速度和位置的设备,它通过接收来自外部设备的指令信号,然后驱动电机按照设定的速度和方向运行,伺服控制器通常与PLC配合使用,以实现更复杂的控制任务。PLC和伺服控制器的工作原理都是基于计算机技术,通过编写程序来实现对设备的控制,这些程序可以根据实际需求进行修改和优化,以满足不同的工业应用需求。PLC和伺服控制器是现代工业自动化中不可或缺的组成部分,它们通过先进的电子技术和软件实现了对
在现代工业自动化中,PLC(可编程逻辑控制器)和伺服控制器扮演着至关重要的角色,它们通过精确控制电机的速度、位置和方向,确保生产过程的稳定性和效率,下面,我们将详细介绍这两种控制器是如何实现其功能的。
PLC的基本工作原理
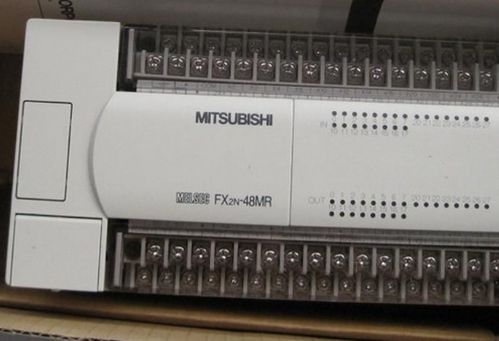
PLC是一种用于工业控制的电子设备,它通过内部程序来处理输入信号,并根据这些信号输出控制信号以驱动外部设备,PLC的核心是其内部的微处理器,它可以接收来自传感器、按钮等输入设备的信号,并执行预设的控制逻辑。
PLC的工作过程可以分为以下几个步骤:
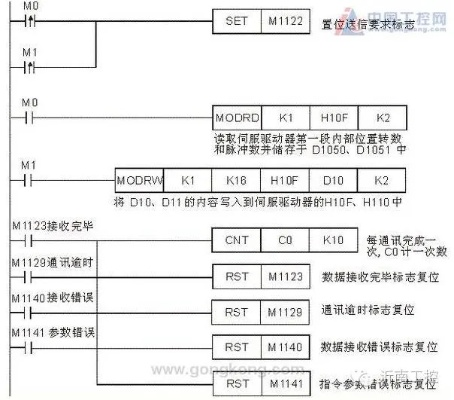
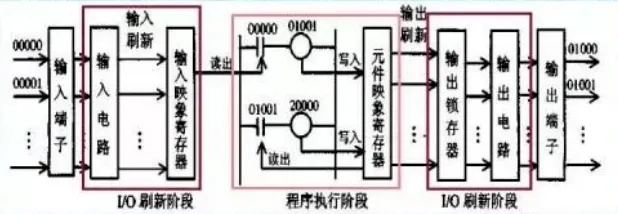
- 输入处理:PLC从各种传感器、开关和其他输入设备获取数据,并将其转换为数字信号。
- 程序存储与执行:PLC将输入数据与内部程序进行比较,根据预设的逻辑执行相应的操作。
- 输出控制:PLC将执行结果转换为控制信号,如继电器触点或晶体管,以驱动外部设备。
- 通信功能:PLC还可以与其他设备进行通信,例如与计算机系统连接,以便远程监控和调整控制参数。
伺服控制器的工作原理
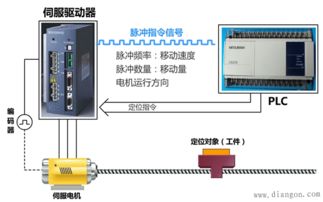
伺服控制器是一种专门用于控制电机速度和位置的设备,它通过接收来自PLC或其他控制系统的信号来驱动电机,伺服控制器的主要功能是提供精确的位置控制和速度控制,以满足特定的应用需求。
伺服控制器的工作过程可以分为以下几个关键步骤:
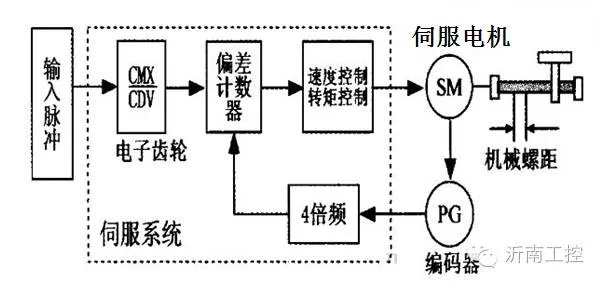
- 编码器反馈:伺服控制器通常配备有编码器,用于测量电机的实际位置和速度,编码器将旋转运动转换为电信号,然后传递给伺服控制器。
- 速度和位置计算:伺服控制器根据编码器的反馈信号,计算电机的实际运行状态,它会根据预设的控制算法,计算出电机应达到的目标位置和速度。
- PID控制:伺服控制器使用比例-积分-微分(PID)控制算法来调整输出信号,以实现对电机的精确控制,PID控制器可以根据实际输出和目标输出之间的偏差,自动调整控制参数,以达到期望的位置和速度。
- 输出控制:伺服控制器将计算得到的位置和速度信号转换为控制信号,然后驱动电机,这可能包括向电机发送脉冲信号、电压信号或电流信号,以控制电机的启动、停止、正转、反转和速度变化。
PLC与伺服控制器的集成应用
在实际的工业自动化系统中,PLC和伺服控制器往往是紧密集成的,在一个生产线上,PLC可以负责监控整个生产过程,而伺服控制器则可以根据PLC的指令精确控制输送带的速度和方向。
为了实现这种集成,PLC需要能够接收来自伺服控制器的信号,并根据这些信号调整自己的输出,PLC还需要具备足够的处理能力来处理大量的输入信号和复杂的控制逻辑。
案例分析:自动化装配线
在自动化装配线上,PLC和伺服控制器的应用非常广泛,一个典型的装配线可能包括多个工作站,每个工作站都有自己的任务,在这些工作站之间,可能需要精确控制机器人的运动路径和速度,这时,PLC可以作为中央控制器,接收来自各个工作站的信息,并根据这些信息调整机器人的运动,伺服控制器可以控制机器人的关节角度和速度,确保机器人按照预定的轨迹移动。
在这个过程中,PLC需要接收来自传感器的信号,如机器视觉系统检测到的零件位置,伺服控制器则需要根据这些信号调整机器人的动作,例如加速或减速,通过这种方式,PLC和伺服控制器协同工作,实现了对整个装配线的精确控制。
问答说明
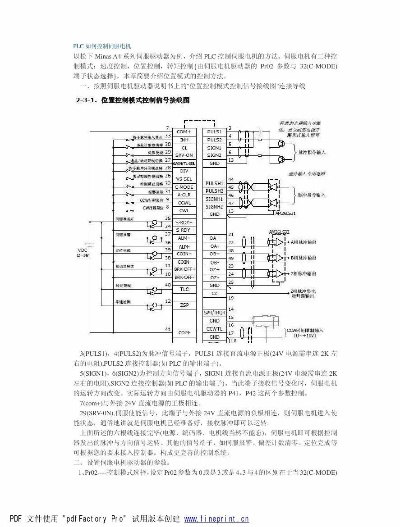
Q1: PLC如何接收来自伺服控制器的信号? A1: PLC可以通过通信接口接收来自伺服控制器的信号,例如RS485、Profibus等,这些接口允许PLC与伺服控制器进行双向通信,使PLC可以根据伺服控制器的指令调整自己的输出。
Q2: PLC如何实现对伺服控制器的控制? A2: PLC可以通过读取伺服控制器发送的控制信号来实现对伺服控制器的控制,PLC可以根据这些信号调整自己的输出,从而控制伺服电机的速度和位置。
Q3: 伺服控制器在自动化装配线中扮演什么角色? A3: 伺服控制器在自动化装配线中扮演关键角色,它可以根据PLC的指令精确控制机器人的运动路径和速度,这使得装配线能够高效地完成各种复杂的组装任务。
相关案例解释
案例1:汽车制造中的自动化装配线 在汽车制造过程中,自动化装配线是生产高质量汽车的关键,在这个案例中,PLC和伺服控制器被用于控制机器人的运动,PLC负责监控整个装配线的状态,并根据需要调整机器人的路径和速度,伺服控制器则根据PLC的指令精确控制机器人的关节角度和速度,确保机器人能够准确地完成装配任务。
案例2:包装机械中的自动化分拣系统 在食品和饮料行业,自动化分拣系统是提高生产效率的关键,在这个案例中,PLC和伺服控制器被用于控制分拣机器人的运动,PLC负责监控整个分拣系统的运行状态,并根据需要调整机器人的路径和速度,伺服控制器则根据PLC的指令精确控制分拣机器人的运动,确保机器人能够准确地将产品分类并放入指定的容器中。
通过这些案例,我们可以看到PLC和伺服控制器在自动化生产和加工过程中的重要性,它们通过精确控制机器人的运动和动作,提高了生产效率和产品质量
扩展阅读:
在工业自动化领域,PLC(可编程逻辑控制器)和伺服控制器是两个不可或缺的设备,它们各自承担着不同的角色,但共同构成了工业自动化系统的核心,本文将为大家详细解析PLC和伺服控制器的实现原理,并通过案例说明它们在实际应用中的重要作用。
PLC的实现原理
PLC的基本组成
PLC主要由输入模块、输出模块、中央处理单元(CPU)和存储器组成。
| 模块 | 功能 |
|---|---|
| 输入模块 | 采集现场信号,如按钮、传感器等 |
| 输出模块 | 控制现场设备,如电机、阀门等 |
| CPU | 处理输入信号,执行控制程序 |
| 存储器 | 存储控制程序和运行数据 |
PLC的工作原理
PLC通过扫描输入模块采集到的信号,根据预设的控制程序进行处理,然后输出控制信号到输出模块,实现对现场设备的控制。
伺服控制器的实现原理
伺服控制器的基本组成
伺服控制器主要由驱动器、电机和反馈装置组成。
| 模块 | 功能 |
|---|---|
| 驱动器 | 将控制信号转换为电机所需的电流和电压 |
| 电机 | 执行运动控制任务 |
| 反馈装置 | 将电机实际运行状态反馈给控制器 |
伺服控制器的工作原理
伺服控制器通过接收反馈装置传回的电机实际运行状态,与预设的目标值进行比较,计算出误差,然后调整驱动器的输出,使电机按照预设的运动轨迹运行。
PLC与伺服控制器的应用案例
自动化生产线
在自动化生产线中,PLC作为主控制器,负责协调各个设备的工作,伺服控制器则负责控制输送带、机器人等设备的运动,通过PLC和伺服控制器的协同工作,实现了生产线的自动化、高效化。
数控机床
数控机床中的PLC负责控制机床的运动轨迹,伺服控制器则负责控制机床的进给速度和位置,通过PLC和伺服控制器的配合,实现了机床的高精度加工。
问答环节
问:PLC和伺服控制器有什么区别?
答:PLC是一种通用控制器,适用于各种工业控制场景;而伺服控制器是一种专用控制器,主要用于电机控制。
问:PLC和伺服控制器如何协同工作?
答:PLC负责协调各个设备的工作,伺服控制器负责控制电机的运动,两者通过通信接口进行数据交换,实现协同工作。
PLC和伺服控制器是工业自动化领域的“黄金搭档”,它们各自承担着不同的角色,但共同构成了工业自动化系统的核心,通过本文的介绍,相信大家对PLC和伺服控制器的实现原理和应用有了更深入的了解,在今后的工业自动化领域,PLC和伺服控制器将继续发挥重要作用。