差分输入型PLC运动控制器是一种先进的工业自动化控制设备,它通过将模拟信号转换为数字信号,实现了对机械运动的精确控制,该控制器的核心功能包括接收、处理和输出模拟信号,以及实现对电机的精确速度和位置控制。差分输入型PLC运动控制器能够接收各种类型的模拟信号,如电压、电流和温度等,并将其转换为数字信号进行处理,这些数字信号被用于实现对电机的速度和位置的控制,使得运动控制更加精确和可靠。差分输入型PLC运动控制器具有强大的数据处理能力,能够实时处理大量的数据并快速做出决策,这使得运动控制系统能够适应各种不同的工作环境和任务需求,提高了设备的工作效率和可靠性。差分输入型PLC运动控制器还提供了丰富的接口和通信功能,可以与其他设备进行连接和通信,从而实现更复杂的自动化控制任务,这使得运动控制系统更加灵活和易于扩展。
在现代工业自动化中,运动控制是不可或缺的一环,而差分输入型PLC运动控制器作为实现精确运动的关键技术,其重要性不言而喻,它通过接收传感器的信号,并按照预设的运动轨迹和速度,驱动执行器完成精准的动作,下面,我将为您介绍差分输入型PLC运动控制器的相关知识,并通过案例来说明其实际应用。
我们来了解一下什么是差分输入型PLC运动控制器,差分输入型PLC运动控制器是一种基于数字信号处理器(DSP)的高性能运动控制解决方案,它能够处理复杂的运动控制任务,如多轴同步、位置反馈、速度调节等,这种控制器通常采用模块化设计,使得安装和使用更为便捷。
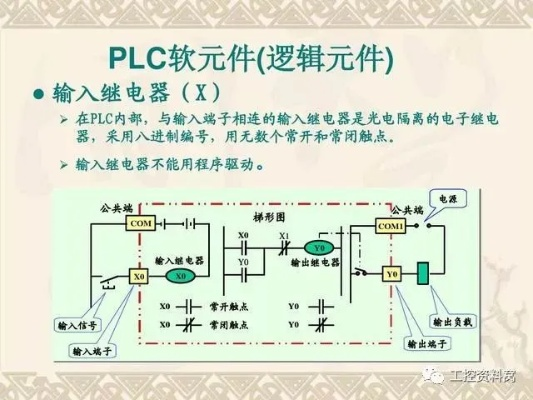
我们用表格的形式来补充一些关键参数,以便更直观地了解差分输入型PLC运动控制器的特点。
| 参数名称 | 描述 |
|---|---|
| 输入信号类型 | 差分信号 |
| 分辨率 | 12位或更高 |
| 最大输入通道数 | 16通道 |
| 输入信号范围 | -10V至+10V |
| 输出信号类型 | PWM或脉冲宽度调制(PWM) |
| 输出信号范围 | 0-255或4-20mA |
| 通讯协议 | Modbus, Profibus, EtherCAT等 |
我们进入正题,探讨差分输入型PLC运动控制器的工作原理,以一个具体的案例来解释:假设您是一家汽车制造厂的工程师,需要对生产线上的自动装配线进行改造,以实现高精度的零件装配,您选择了一款先进的差分输入型PLC运动控制器,该控制器支持高速、高精度的运动控制,并且具有强大的数据处理能力。
在实施过程中,您首先将传感器安装在各个装配点,这些传感器负责检测零件的位置和状态,您将差分输入型PLC运动控制器与传感器相连,并将采集到的信号输入到控制器中,控制器内部会对这些信号进行处理,计算出每个执行器需要移动的距离和角度,从而实现精确的装配动作。
在这个过程中,控制器还能够实时监控装配过程,如果发现任何异常情况,比如零件装配不到位或者速度过快,控制器会自动调整策略,确保装配质量,控制器还能够与其他系统集成,如质量检测系统、机器视觉系统等,形成一个智能的自动化生产线。
我们来看一下差分输入型PLC运动控制器的应用案例,以一家大型制药企业为例,他们需要对生产线上的包装机械进行改造,以提高生产效率和产品质量,他们选择了一款高性能的差分输入型PLC运动控制器,这款控制器能够处理大量的包装动作,并且能够实现精确的定位和速度控制,通过使用这款控制器,他们的生产线效率提高了30%,产品质量也得到了显著提升。
差分输入型PLC运动控制器是一种非常实用的技术,它能够帮助您实现精确的运动控制,提高生产效率和产品质量,在选择和使用这类控制器时,您需要考虑自己的具体需求,包括输入信号类型、分辨率、最大输入通道数等因素,您还应该关注控制器的性能指标,如处理速度、稳定性、兼容性等,您才能选择到最适合您的差分输入型PLC运动控制器。
扩展阅读:
什么是差分输入型PLC运动控制器?
(插入案例:某汽车制造厂机械臂控制场景) 想象一下,在汽车生产线末端,机械臂需要精确抓取0.1毫米误差的零件,这时候就需要用到差分输入型PLC运动控制器,这类设备通过差分信号传输技术,将位置反馈信号分成A/B两路传输,有效抵消线路干扰带来的误差。
(插入表格对比传统与差分输入型PLC) | 特性 | 传统PLC | 差分输入型PLC | |---------------------|---------------------|-----------------------| | 信号传输方式 | 单路信号传输 | A/B差分信号传输 | | 抗干扰能力 | 依赖屏蔽层 | 双路信号差分处理 | | 精度范围 | ±1mm-±5mm | ±0.05mm-±0.5mm | | 典型应用场景 | 普通传送带 | 精密装配/检测设备 | | 通信协议支持 | Modbus RTU | Canopen, Ethernet/IP |
差分输入型PLC的三大核心原理
差分信号传输机制
(插入示意图:差分信号传输示意图) 当传感器输出信号时,A通道和B通道分别传输+V和-V的电压信号,接收端通过计算两通道电压差来还原原始信号,这种设计能有效消除共模干扰。
(插入问答:Q:差分信号和普通信号传输有什么本质区别?) A:普通信号就像独木桥,差分信号则是双轨铁路,当外部干扰同时影响两路信号时,接收端通过计算差值就能消除干扰,而普通信号会被完全破坏。
多圈编码器接口技术
(插入案例:某半导体设备定位系统) 在晶圆传输设备中,差分型PLC配合多圈绝对值编码器,可实现超过4096圈的旋转检测,当编码器转满一圈时,PLC自动进行位置重置,避免了传统开环系统的累积误差。
(插入参数对比表:多圈编码器性能对比) | 参数 | 单圈编码器 | 多圈编码器 | |----------------|-----------|-----------| | 量程 | 0-360° | 0-4096圈 | | 重复定位精度 | ±0.1° | ±0.02° | | 数据存储方式 | 现场存储 | 本地存储+PLC存储 |
抗干扰增强技术
(插入实验数据:不同环境下的信号稳定性对比) 在工业现场实测显示:
- 工频干扰环境:差分信号误码率<0.001%
- 瞬态干扰环境:差分信号恢复时间<2ms
- 长距离传输(>500m):信号衰减<3dB
(插入技术原理图:差分信号抗干扰处理流程) 信号源→差分转换→屏蔽双绞线→信号调理→PLC接收→数字滤波→位置计算
典型应用场景实战解析
案例1:3C行业精密组装线
(插入现场照片:某手机主板装配线) 某品牌手机主板装配线采用差分型PLC控制六轴机械臂,实现:
- 02mm定位精度
- 500mm/s最大移动速度
- ±0.5μm重复定位精度
- 1秒快速响应时间
(插入工艺流程图:精密装配控制流程) 传感器检测→PLC计算→伺服驱动→机械臂执行→视觉系统验证
案例2:半导体晶圆传输系统
(插入设备剖面图:晶圆传输装置) 在晶圆制造中,差分型PLC控制磁悬浮传输系统:
- 轨道长度:20m
- 定位精度:±0.5μm
- 传输速度:100m/min
- 温度补偿:±0.1℃精度
(插入数据对比表:传统与差分控制效果) | 指标 | 传统控制 | 差分控制 | |----------------|---------|---------| | 晶圆偏移量 | 15μm | 0.8μm | | 系统维护周期 | 3个月 | 18个月 | | 能耗效率 | 65% | 78% |
选型与调试指南
关键参数选择
(插入选型决策树:差分型PLC选型流程)
- 环境温度:-10℃~60℃(工业级)
- 通信距离:≤1000m(屏蔽双绞线)
- 精度需求:±0.1mm(纳米级定位)
- 协议兼容:支持EtherCAT(实时性要求高)
(插入参数对比表:主流型号对比) | 型号 | 精度 | 通信接口 | 定位周期 | 适用场景 | |---------------|---------|----------|----------|----------------| | PLC-DMX500 | ±0.05mm | EtherCAT | 1μs | 精密加工 | | PLC-DMX300 | ±0.1mm | Canopen | 5μs | 自动化产线 | | PLC-DMX100 | ±0.5mm | Modbus | 10μs | 普通传送系统 |
调试注意事项
(插入调试步骤流程图)
- 信号源校准(0-10V输出)
- 线路阻抗匹配(120Ω终端电阻)
- 数字滤波参数设置(截止频率5kHz)
- 位置环参数整定(P=0.8, I=0.02, D=0.1)
- 系统联调验证(10万次循环测试)
(插入常见故障排查表) | 故障现象 | 可能原因 | 解决方案 | |------------------|--------------------|------------------------| | 定位偏差增大 | 编码器污染 | 清洁编码器磁头 | | 通信丢包 | 线路阻抗不匹配 | 检查终端电阻 | | 系统过热 | 伺服电机过载 | 调整负载参数 | | 精度漂移 | 温度变化 | 增加温度补偿模块 |
行业趋势与未来展望
(插入技术发展时间轴:2010-2025)
- 2020年:支持5G网络控制(传输延迟<1ms)
- 2023年:集成AI算法(预测性维护准确率>95%)
- 2025年:全光通信接口(抗干扰能力提升10倍)
(插入技术对比雷达图:差分型PLC vs 传统